· シミュレーション検証
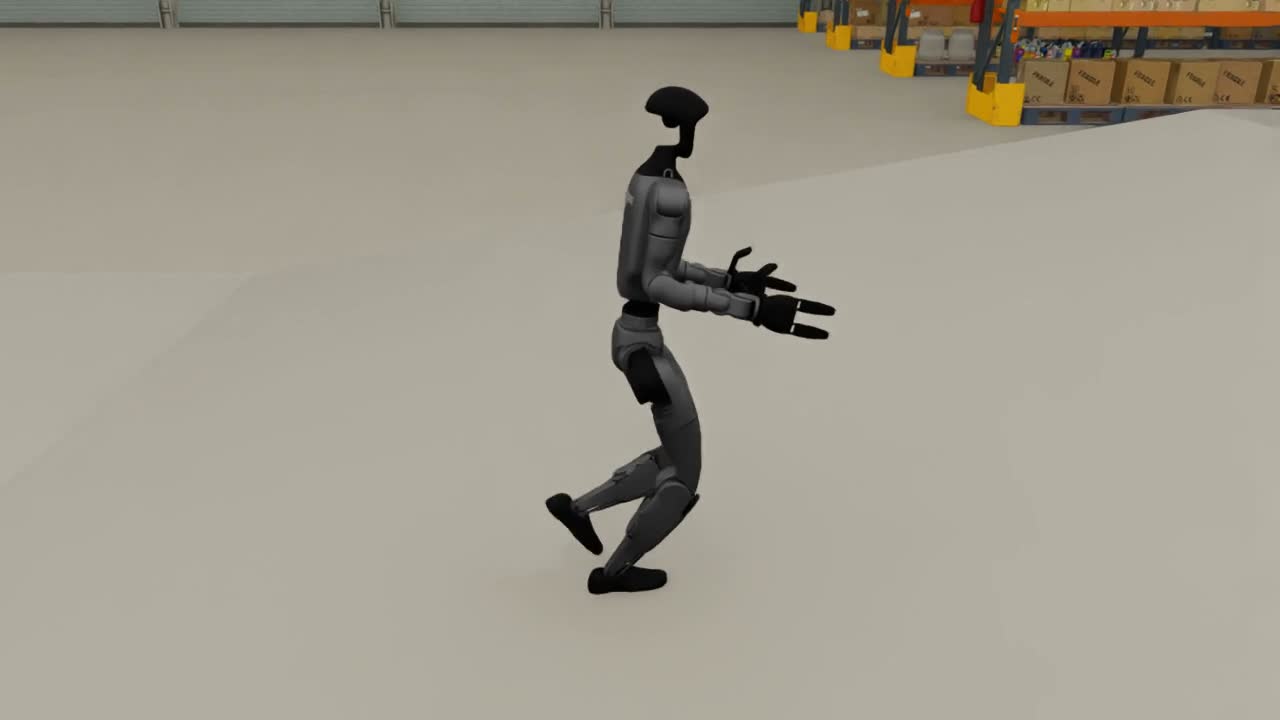
G1の坂道歩行を改善。歩幅を広げ、横ずれを抑えるまで
G1の小刻みな坂道歩行と横ずれを改善。10度の上りで最大横ずれ約17cm・一歩約25cm。公開方策を使った限定シミュレーションの過程を、上り・下りの等倍動画で紹介します。
記事を読む →TECHNICAL ARTICLES
ロボット開発の問題を、どう切り分けたか。
設計の判断と比較検証の過程を紹介します。
実装・検証を任せたい方へ:担当できる業務を見る →
· シミュレーション検証
G1の小刻みな坂道歩行と横ずれを改善。10度の上りで最大横ずれ約17cm・一歩約25cm。公開方策を使った限定シミュレーションの過程を、上り・下りの等倍動画で紹介します。
記事を読む →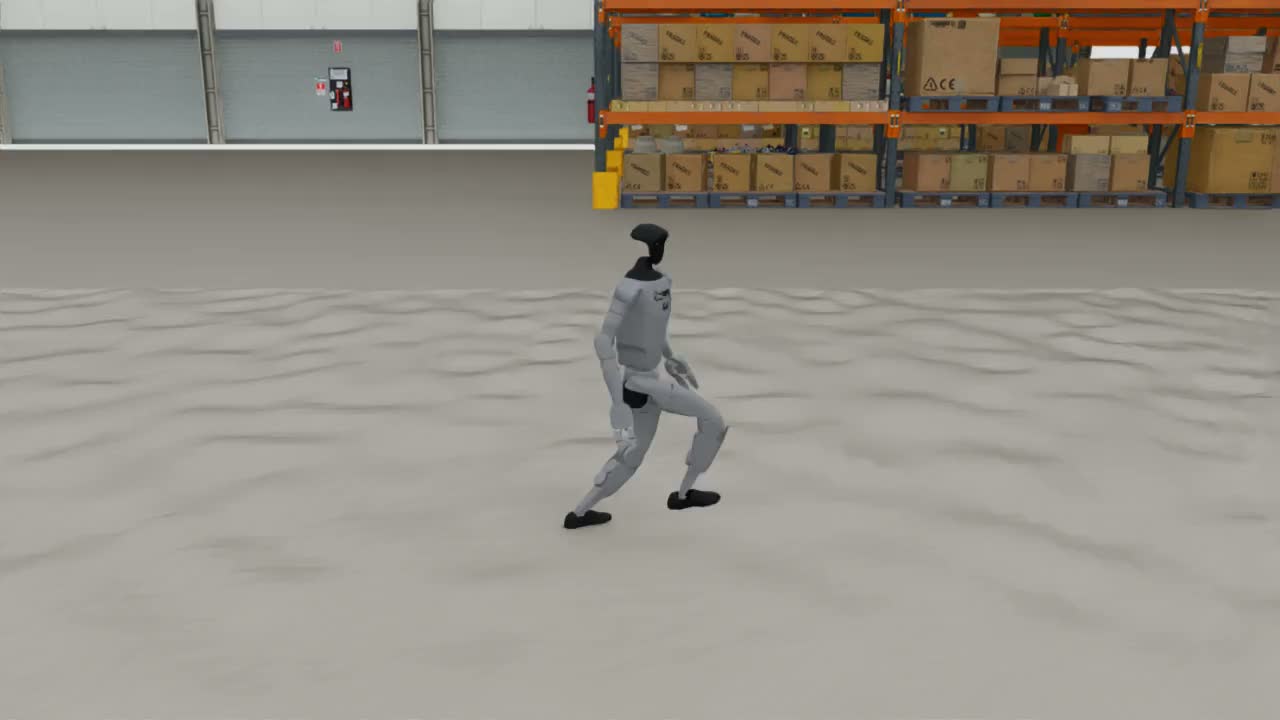
· シミュレーション検証
G1をIsaac Simで自社学習し、凸凹3地形で20秒・約39〜40mの移動と両足離地を確認。報酬・歩行周期の見直しと、低速条件で離脱した失敗を動画で記録します。
記事を読む →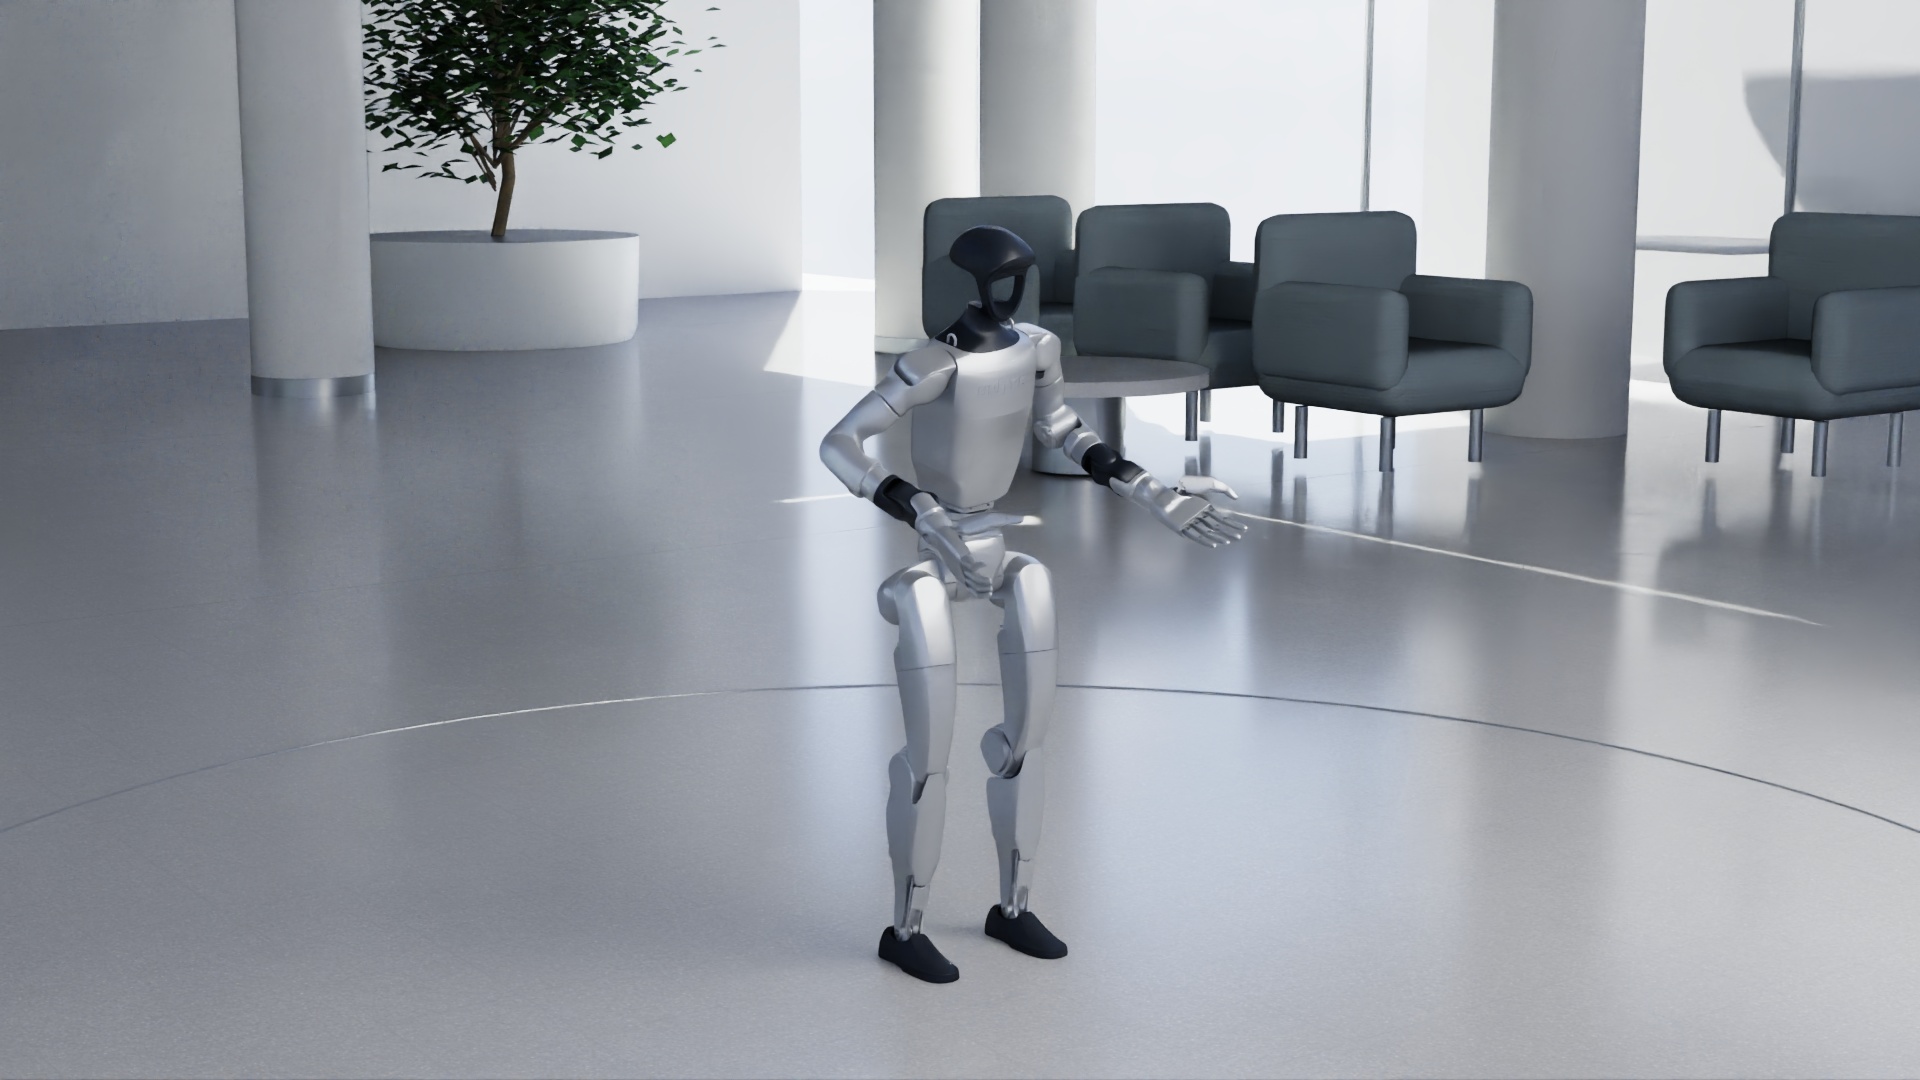
· シミュレーション検証
人の映像から推定した動きをG1へ変換し、全身制御で一礼・案内を試作。動作リターゲティングの調整過程、物理試験と撮影用調整の違い、実機未検証の範囲を紹介します。
記事を読む →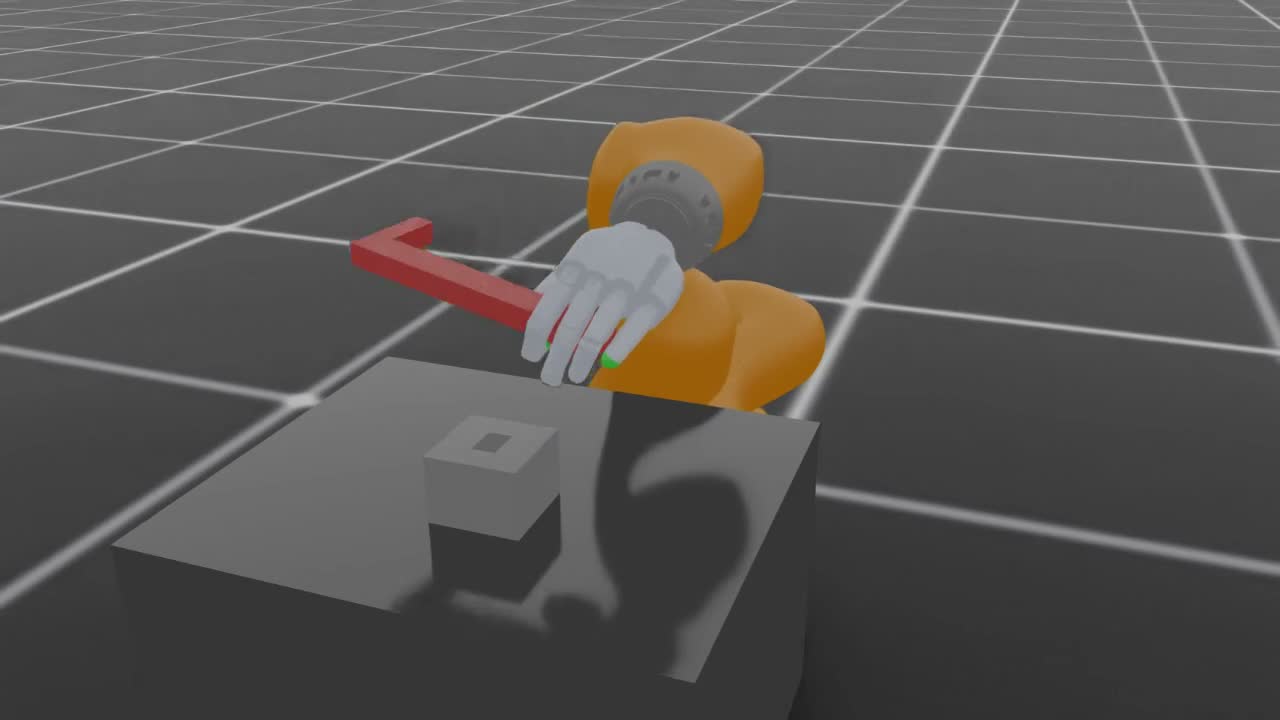
· シミュレーション検証
KUKA iiwaとSharpaハンドでPlay2Perfectの学習済み方策を実行。保持済み部品の挿入・手の退避を3/3と別シード10/10で確認し、クリアランスと成功判定の違いも示します。
記事を読む →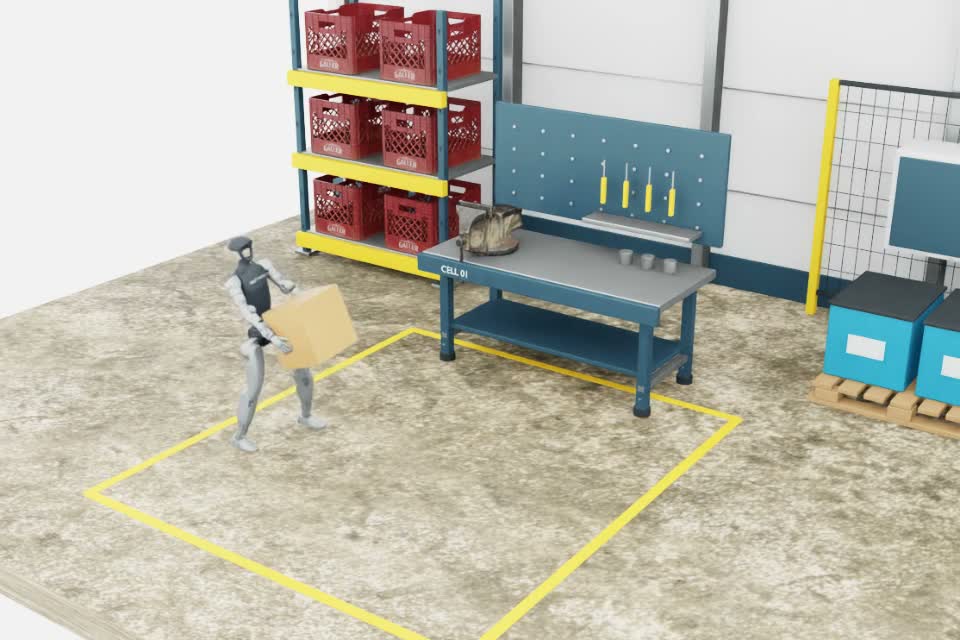
· シミュレーション検証
Isaac Simの独自工場でG1が1kg箱を搬送。元の実効摩擦0.75では合格、0.4以下の4条件では持上げ未達。合成モードと箱・床の摩擦変化、各1試行の限界を説明します。
記事を読む →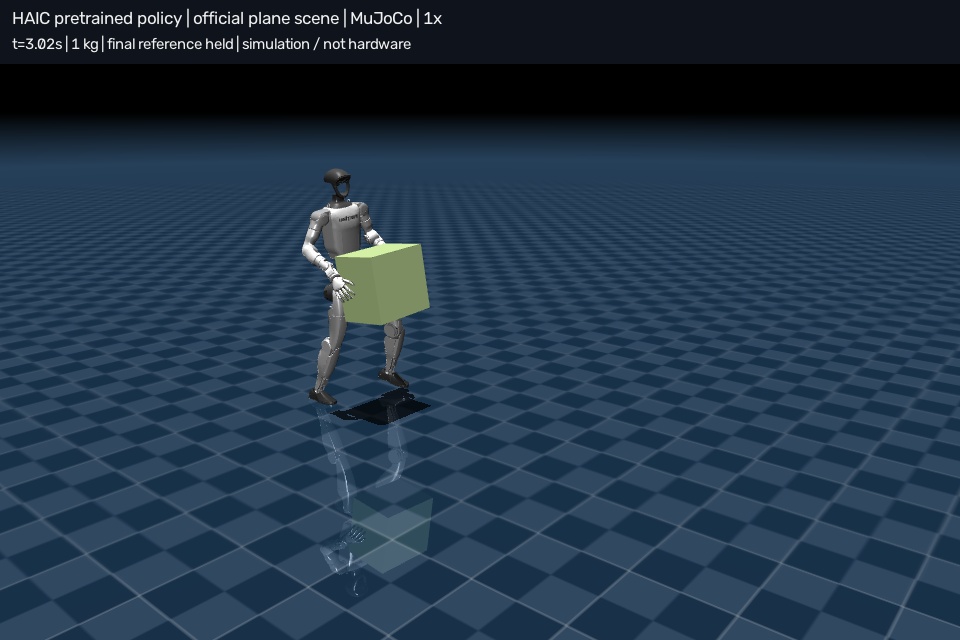
· シミュレーション検証
HAICの学習済み方策で1kg箱を搬送。MuJoCoの固定条件3回・箱位置±2cmの10回で、設置後の手離れと3秒静止を確認。追加学習なしの再現条件と限界を公開します。
記事を読む →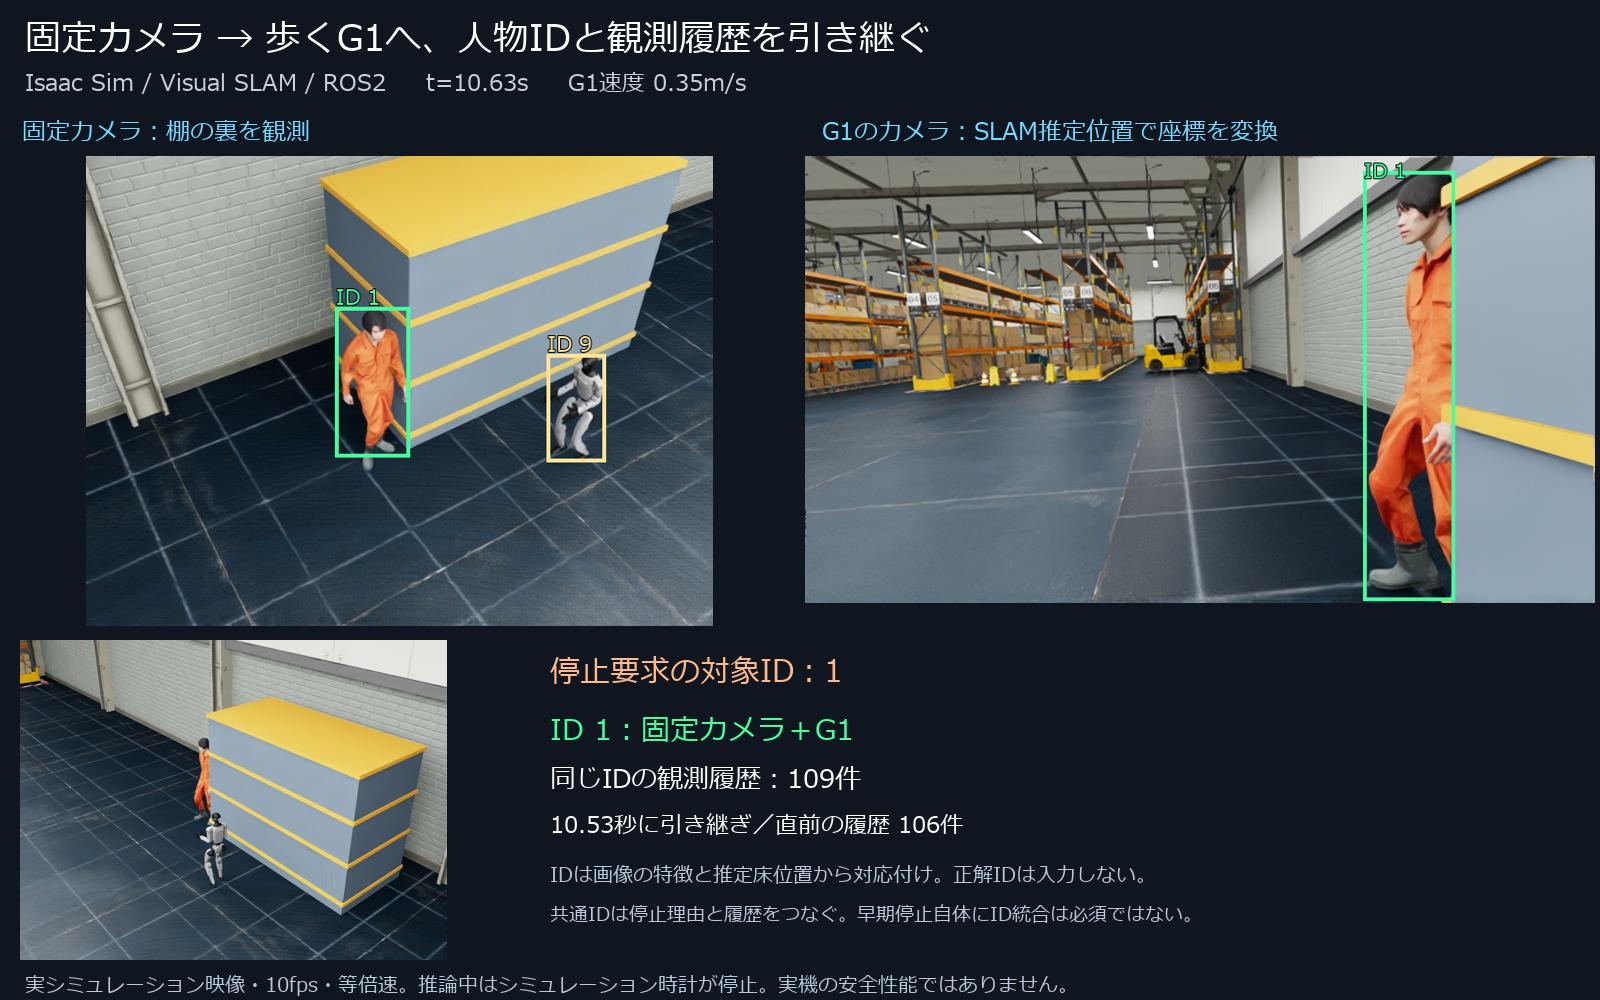
· シミュレーション検証
固定カメラの人物IDをVisual SLAMで歩くG1へ引き継ぎ、ROS2の停止理由と観測履歴を接続。時刻・座標の扱い、rosbag2での再生評価、短時間・1人条件の限界を説明します。
記事を読む →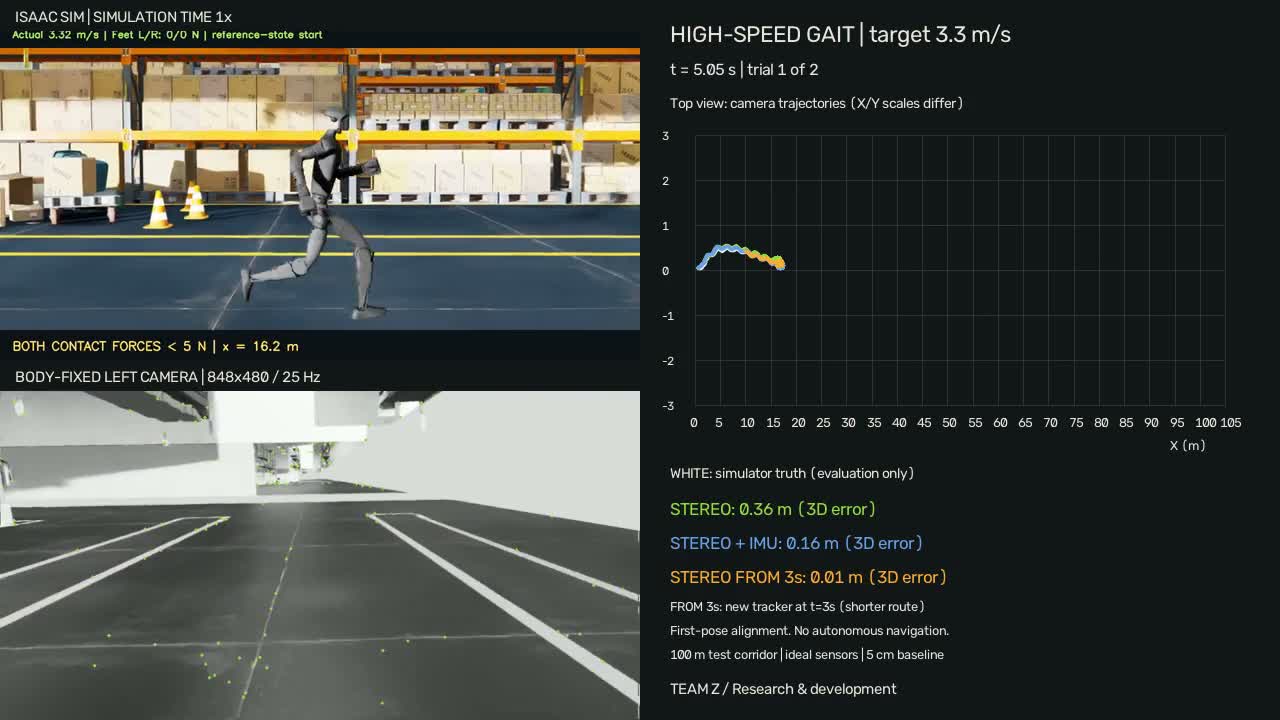
· シミュレーション検証
G1を3.3m/s指令で30秒×2回動かし、ステレオ画像とIMUから位置推定。平均3.23m/sで出力は継続しても終点誤差は最大11.25m。オフライン評価の条件と限界を示します。
記事を読む →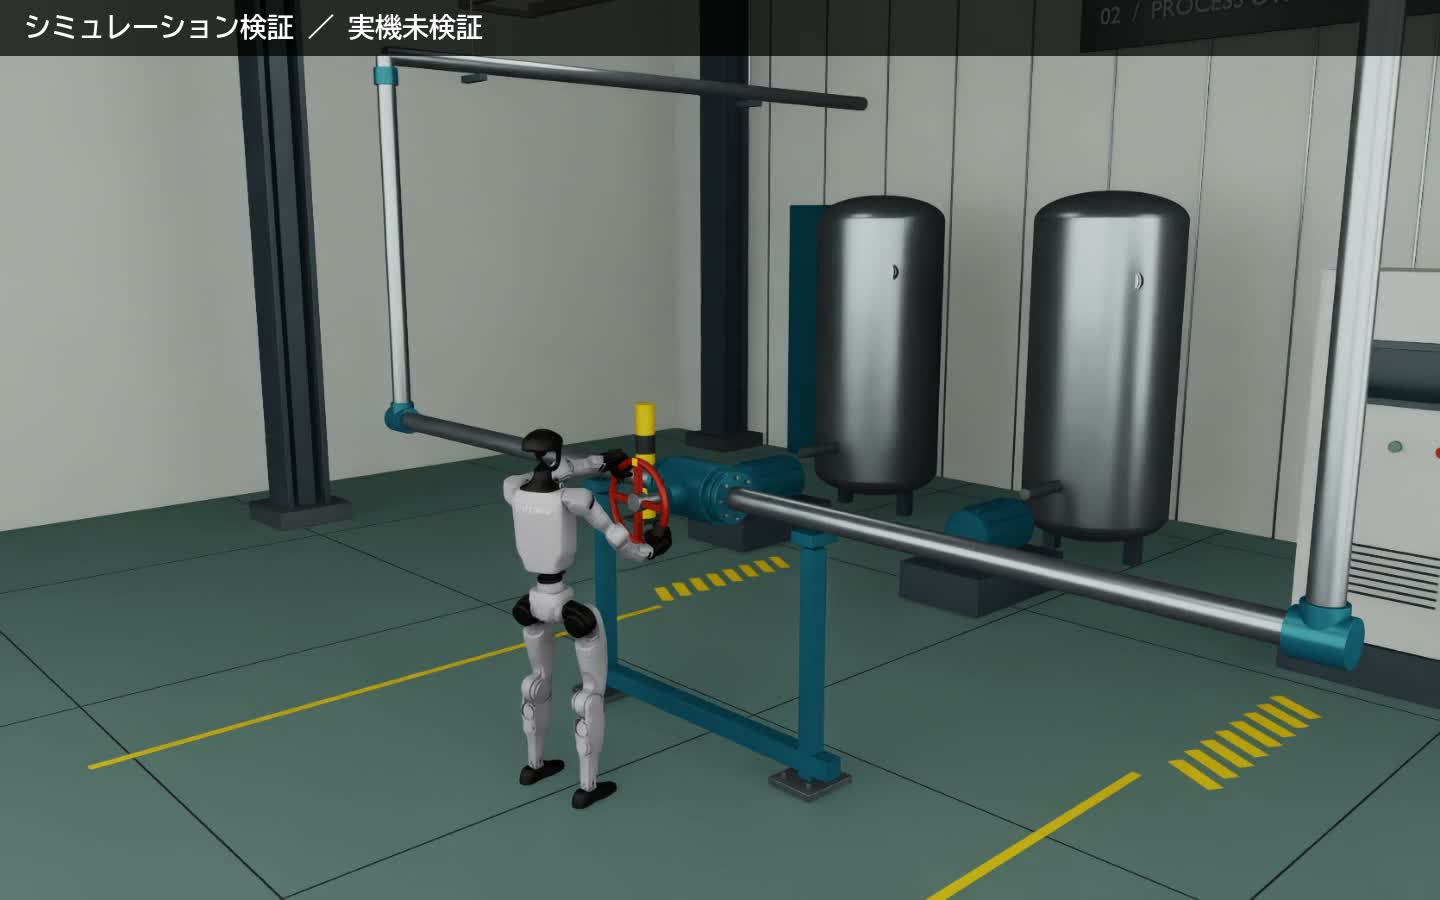
· シミュレーション検証
G1の両手バルブ操作を0〜0.6Nmの逆方向負荷で比較。回転・保持に加えて接触点の相対速度と姿勢を計測し、残った滑り・直立姿勢の課題を記録。実機は未検証です。
記事を読む →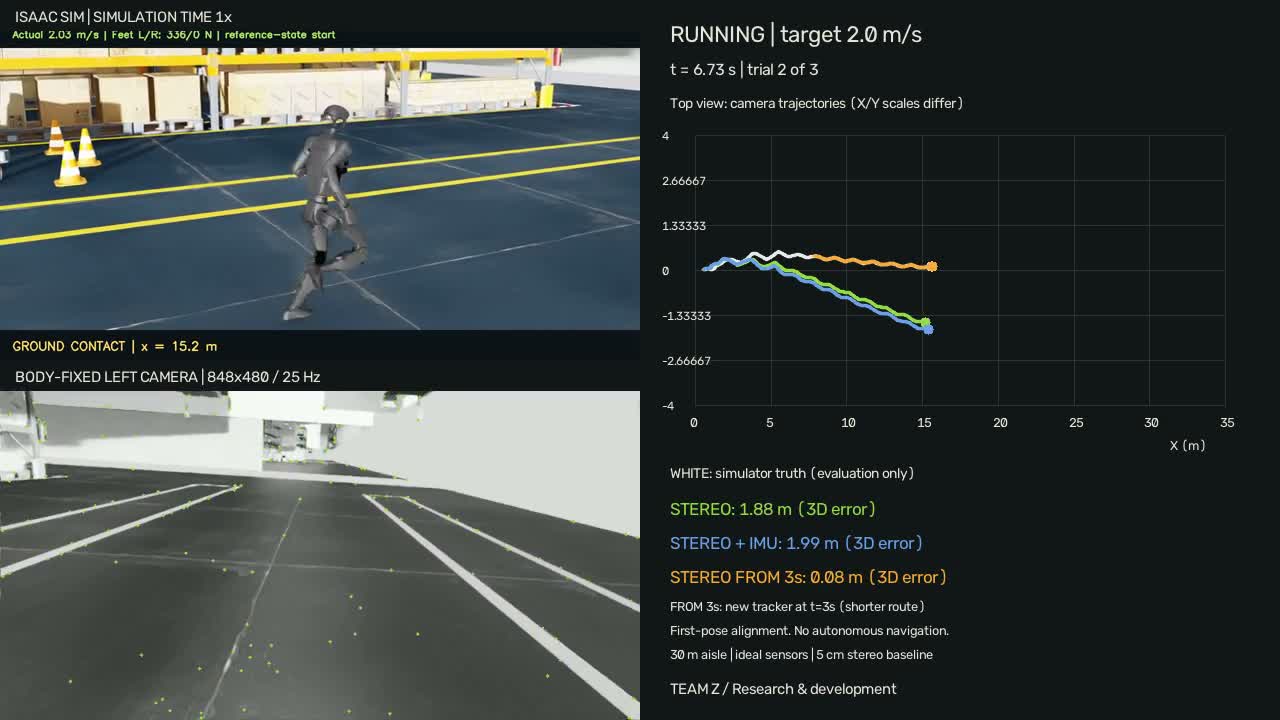
· シミュレーション検証
Isaac Simで歩行・走行各3試行を比較し、ステレオとIMUの位置推定誤差を評価。走行中のメートル単位のずれ、初期化時点を変えた追加試験、転倒条件を公開します。
記事を読む →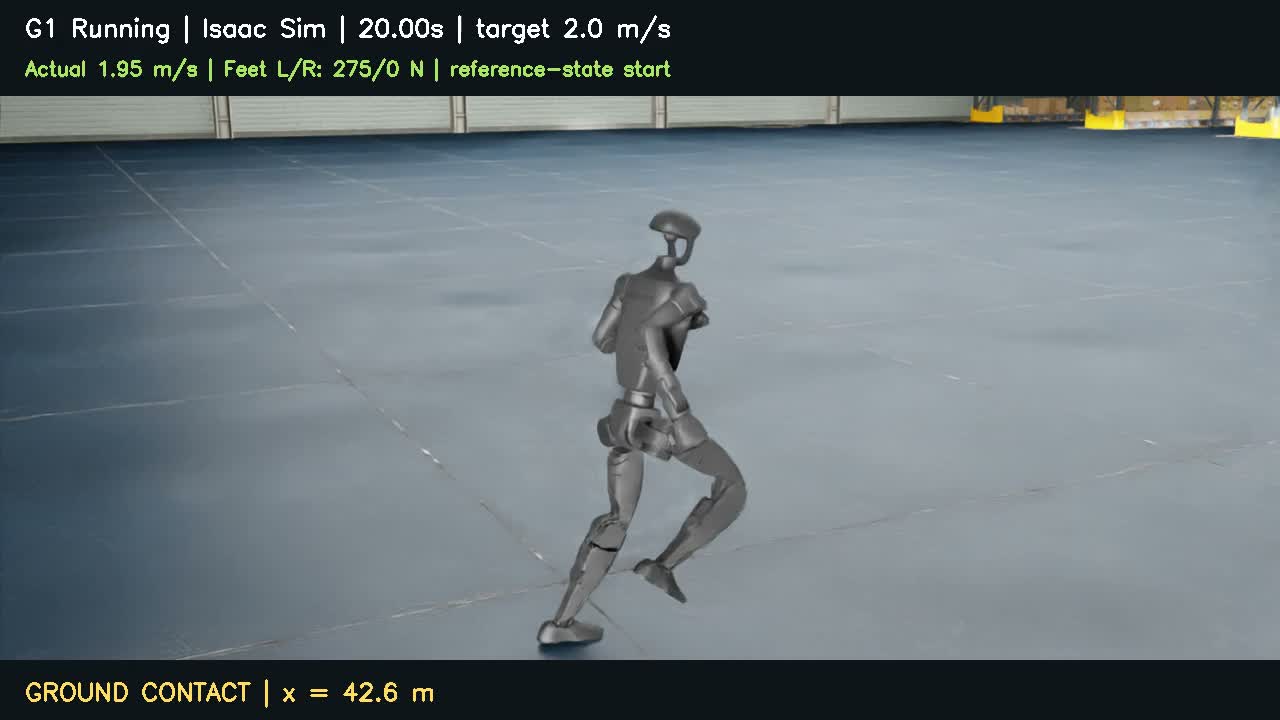
· シミュレーション検証
Chasing Autonomyの公開ポリシーをIsaac Simへ接続。開始直後の転倒から初期位相を調整し、倉庫内60秒走行を評価。接地力・速度、真値による方位補正の条件を説明します。
記事を読む →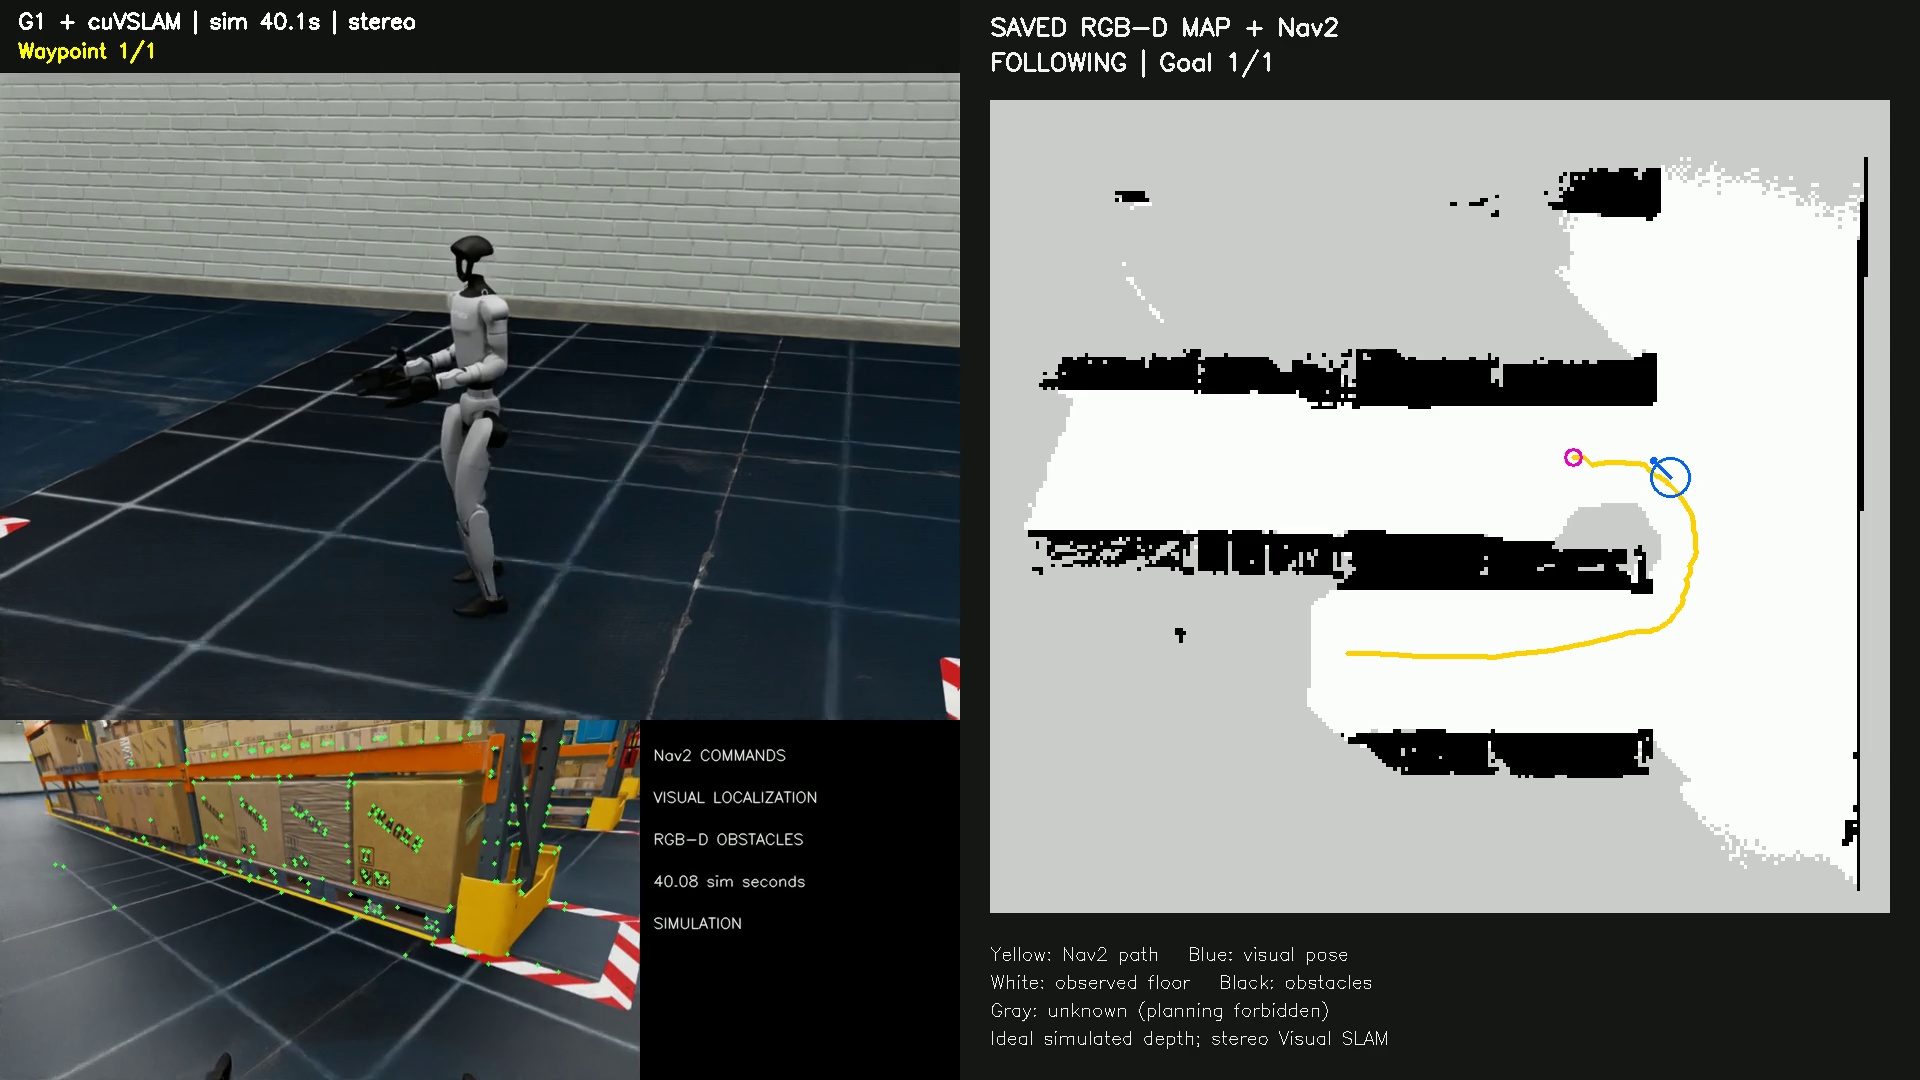
· シミュレーション検証
Isaac SimでVisual SLAMとROS2 Nav2を接続。未知領域で止まったG1に追加観測の地図を使い、棚の回り込みと停止後誤差8.5cmを確認。最終1走行の条件と限界を説明します。
記事を読む →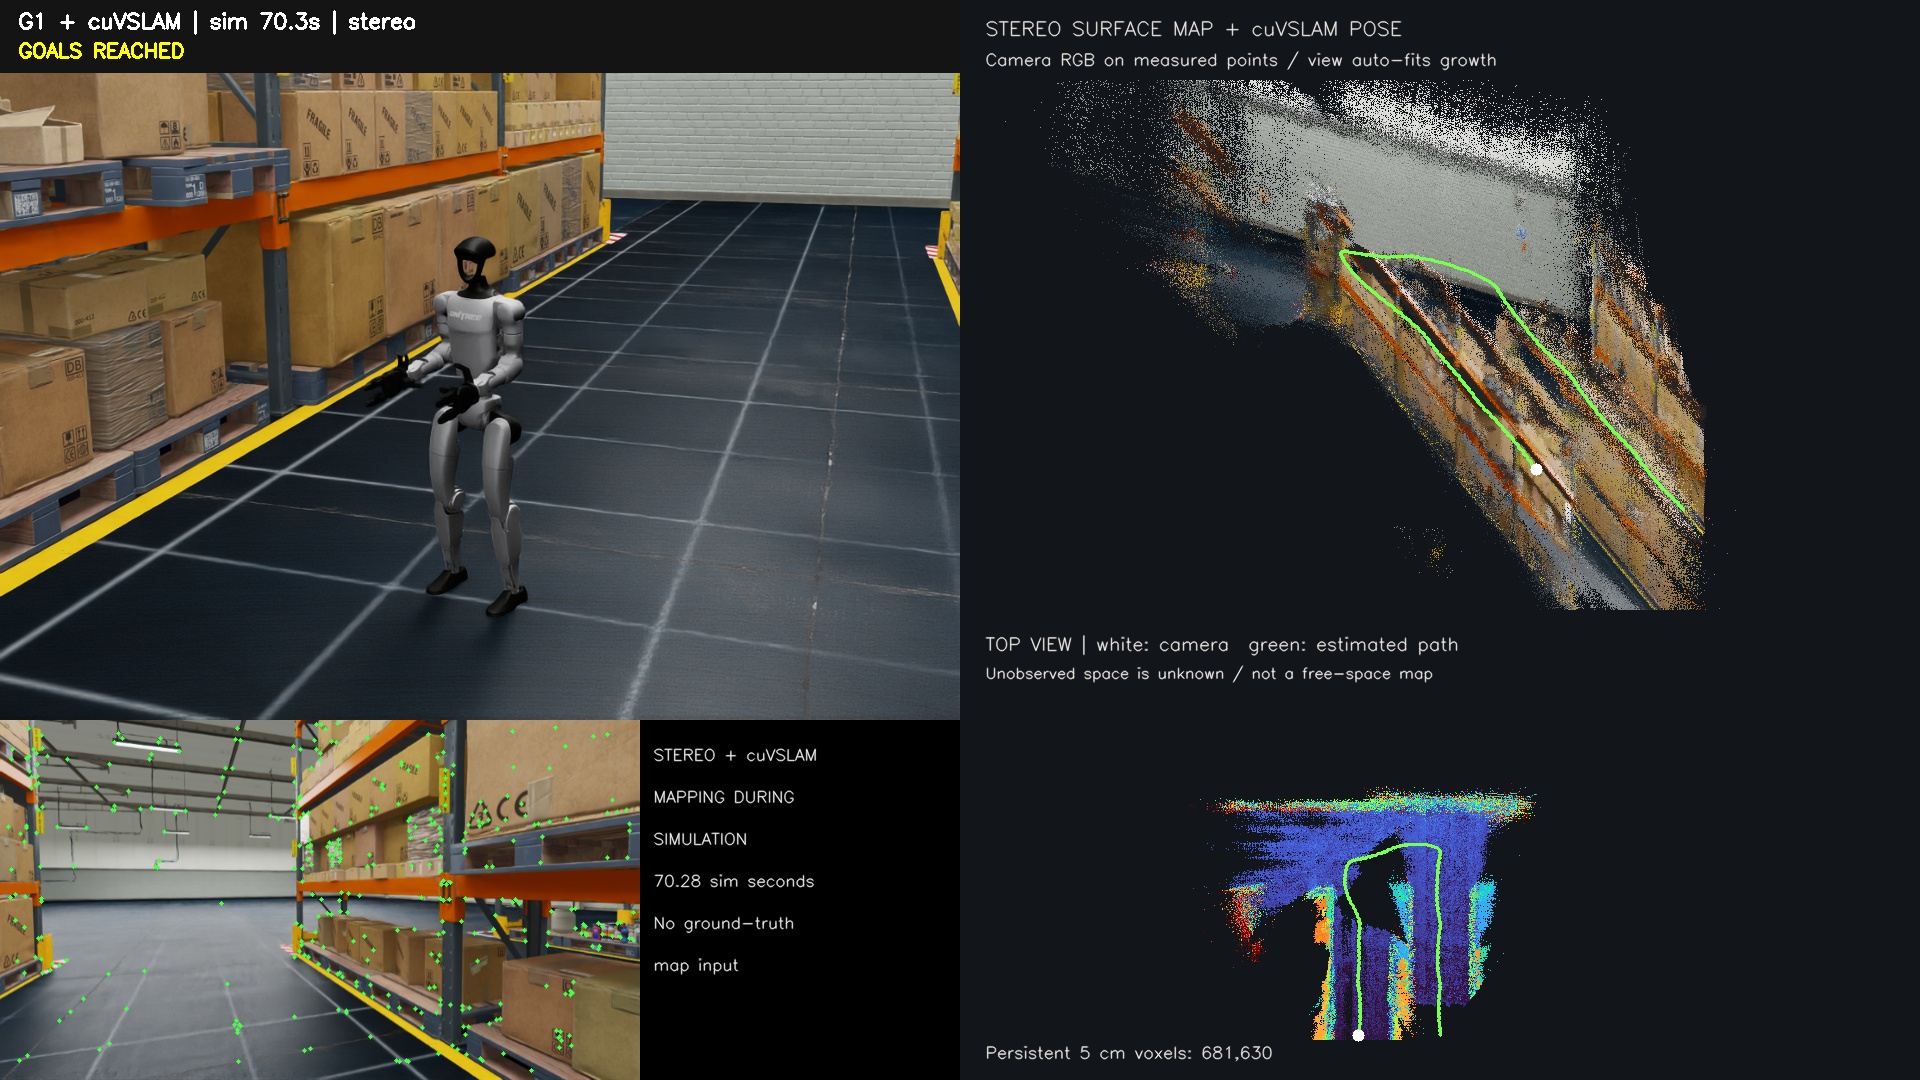
· シミュレーション検証
G1のステレオ画像で地図を作り、保存地図への再定位を別走行の記録で評価。色付き点群と位置照合の違い、5地点の測定条件、実時間処理・実機未検証の範囲を紹介します。
記事を読む →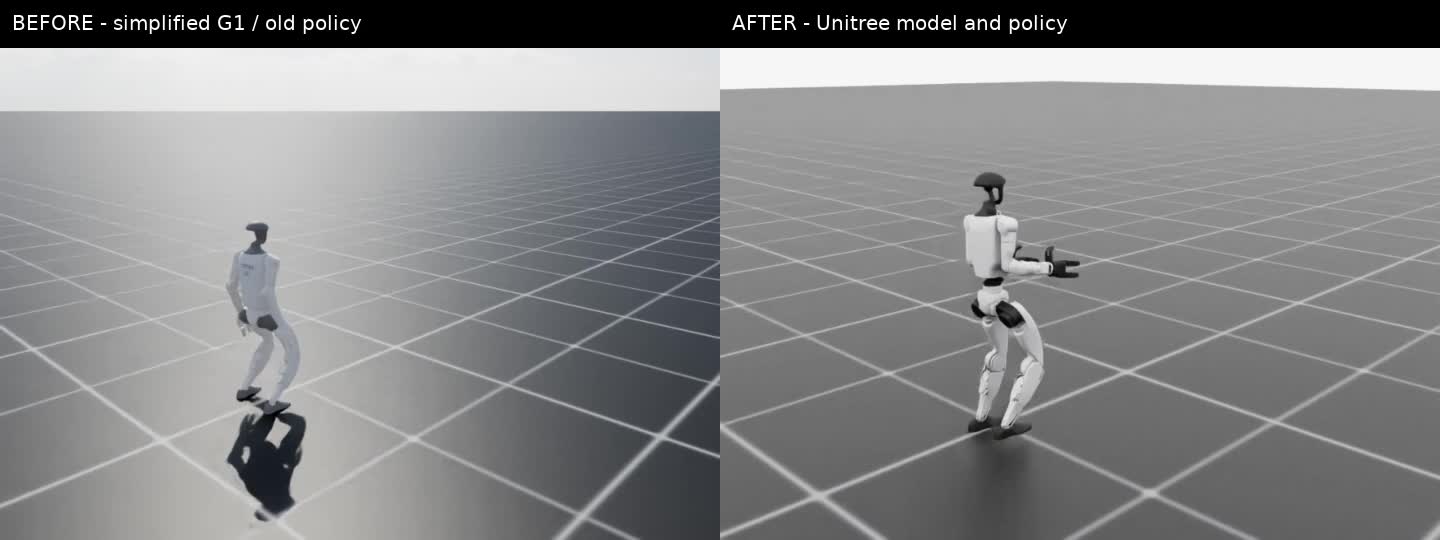
· シミュレーション検証
速度指令の平滑化で残ったG1の脚の振動を測定。評価環境とモデル・ポリシーの4構成を比較し、高周波変動45.6%低減を確認。各1試行の条件と因果を断定できない範囲を示します。
記事を読む →
· シミュレーション検証
立つが前進しないB2-Wを題材に、強化学習の報酬・転倒時の終了条件・脚と車輪の観測を整理。公開記録に基づく設計検討で、学習ログ原本や各変更の効果は未確認です。
記事を読む →