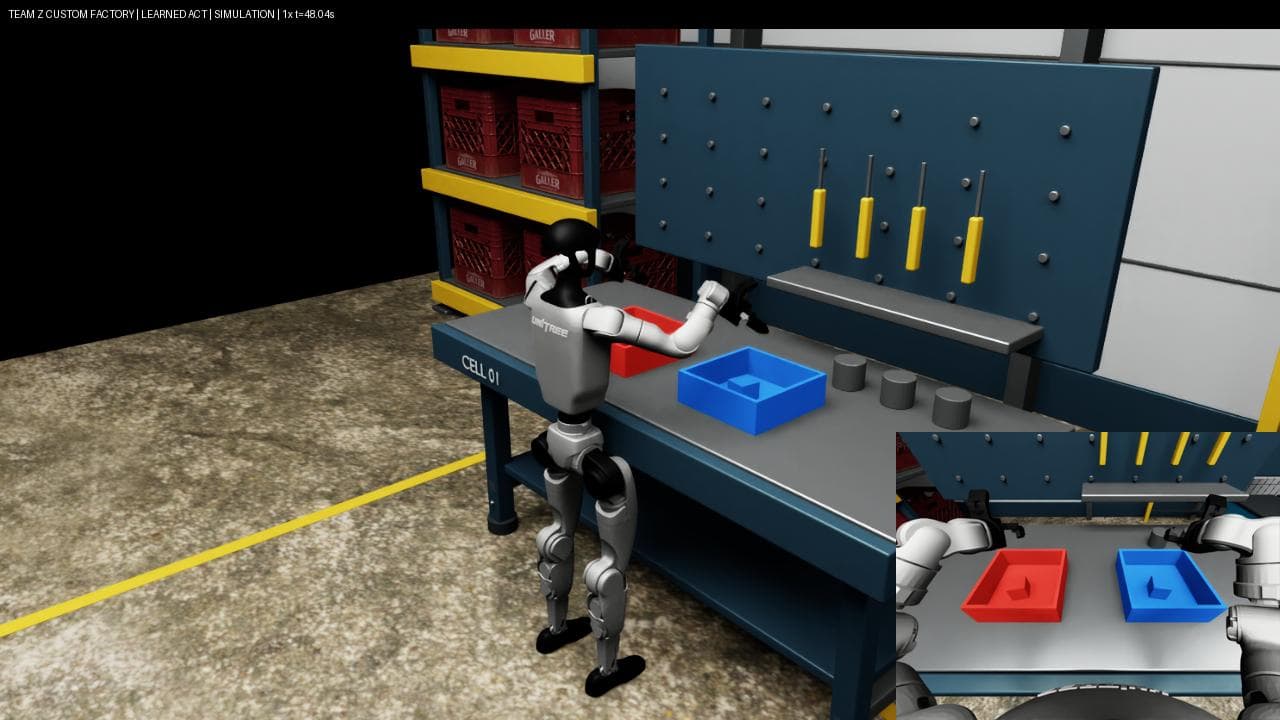
自社研究 / シミュレーション・実機未検証
部品の仕分けを、画像から学ぶ。
48 / 50
未使用の配置で成功
G1のACTによる自律仕分けを評価。固定ベース・停止部品・位置ずれ±10mmの条件で検証しました。
検証条件と結果を見る →PHYSICAL AI / ROBOTICS
現場での開発実績
ロボット開発企業で、立ち上げ検証・シミュレーション・SLAM開発を担当。
OUR APPROACH
RESEARCH & VALIDATION
自社研究 / シミュレーション・実機未検証
48 / 50
未使用の配置で成功
G1のACTによる自律仕分けを評価。固定ベース・停止部品・位置ずれ±10mmの条件で検証しました。
検証条件と結果を見る →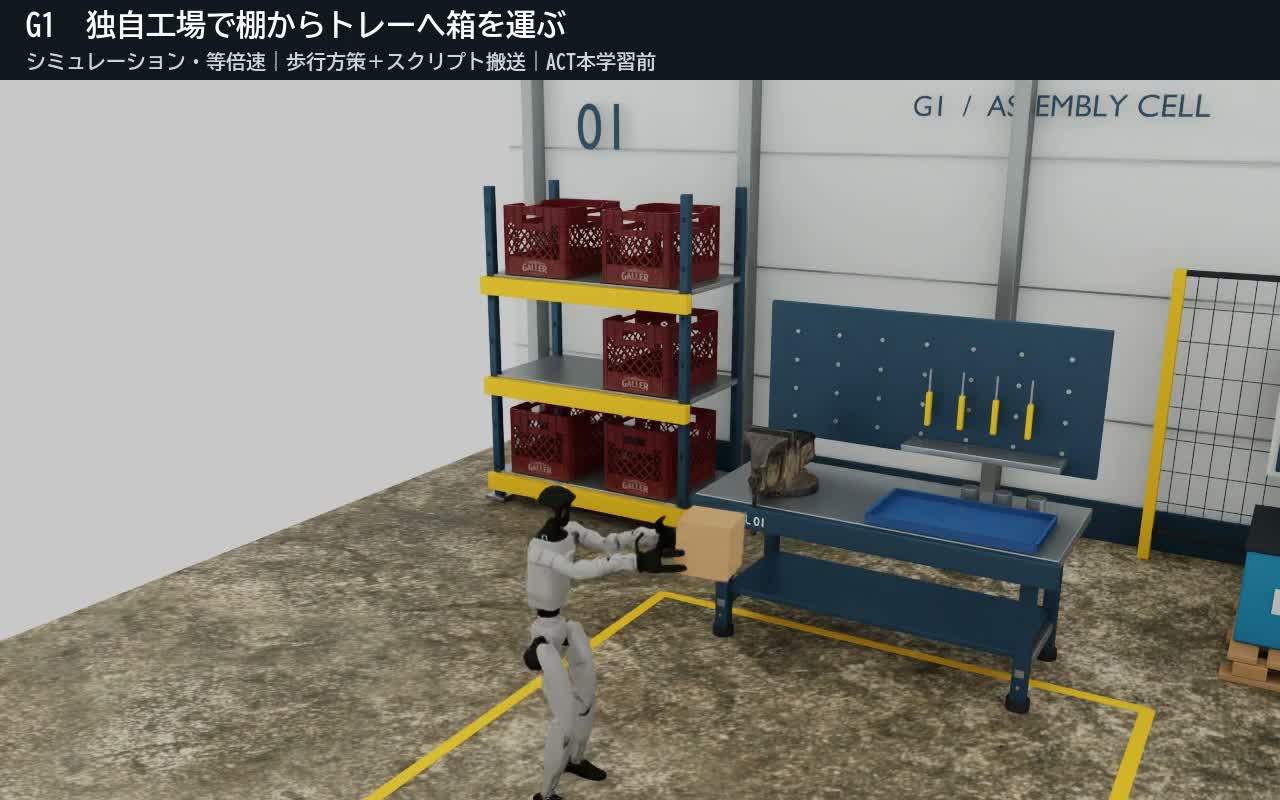
自社研究 / シミュレーション・実機未検証
3 / 3 → 1 / 10
固定配置 → 位置を変えた配置
歩行方策と両手の支持制御を統合。固定配置では成功し、位置を変えると配置・静止の達成率が下がりました。
検証条件と結果を見る →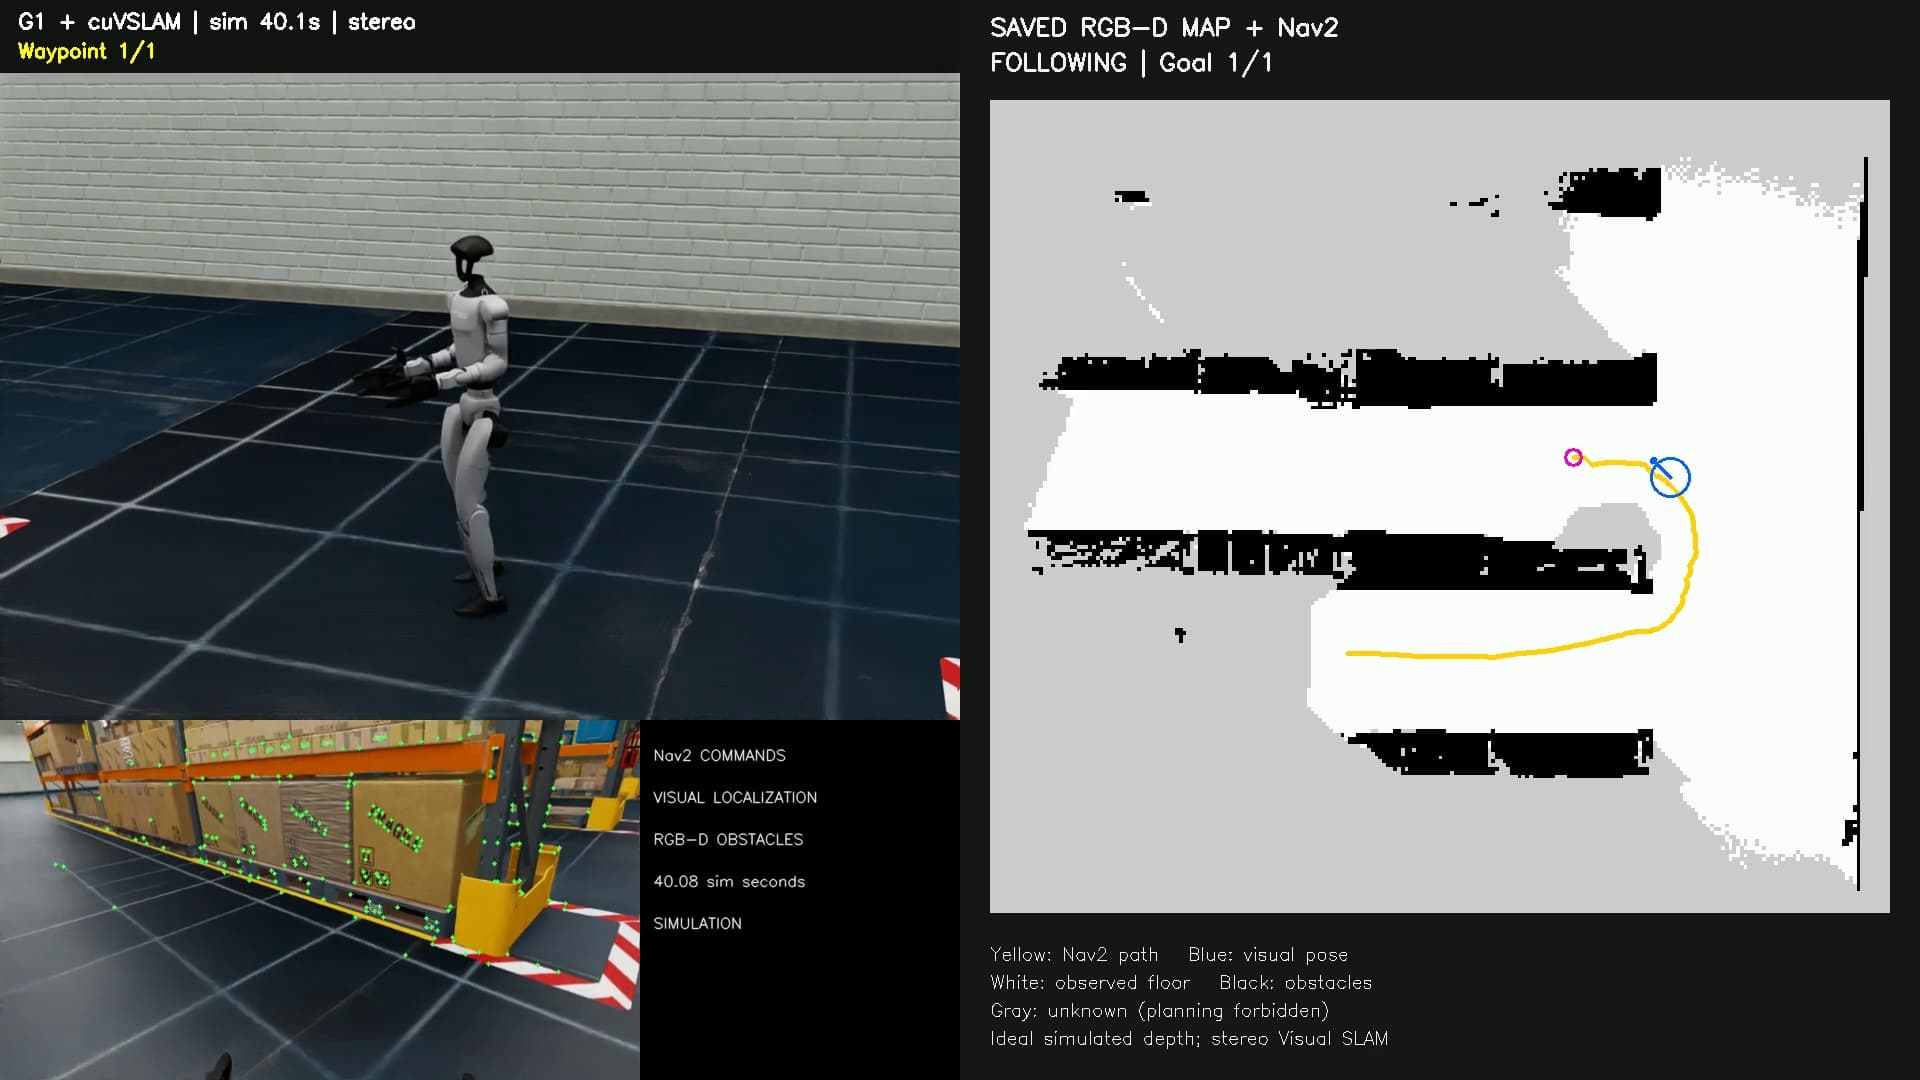
自社研究 / シミュレーション・実機未検証
Visual SLAM × Nav2
認識と移動制御を接続
仮想倉庫で自己位置推定と経路計画を接続。棚を回り込み、目標へ到達・停止する構成を実装しました。
検証条件と結果を見る →結果は記載した試験条件でのものです。失敗や未達の課題も含めて公開しています。
研究開発の過程を技術記事で読む →JOINT DEVELOPMENT
対象の作業と開発環境を確認し、担当範囲・評価条件・期間を整理します。小さな実装と検証から始め、結果をもとに次の進め方を判断します。
作業空間・対象物・ロボットを設定。条件を変えて動作を試せる環境を構築します。
データ整備、モデルと制御の接続、動作確認。合意した範囲のソフトウェアを実装します。
成功・失敗を記録し、原因と残る課題を整理。追加開発・実機検証・見直し・見送りを相談します。
JOIN OUR TEAM
シミュレーション、学習・制御、ROS2による接続と評価。試行錯誤を、チームの技術にしていく仲間を求めています。
CONTACT
対象の作業や開発環境、現在の課題をお聞かせください。担当範囲と評価条件から、一緒に整理します。
通常2〜3営業日以内に返信