Works
WORKS
開発の課題、担当範囲、成果と検証条件を紹介します。自社研究・シミュレーションの事例も掲載しています。
サービス
業種
自社研究・シミュレーション検証
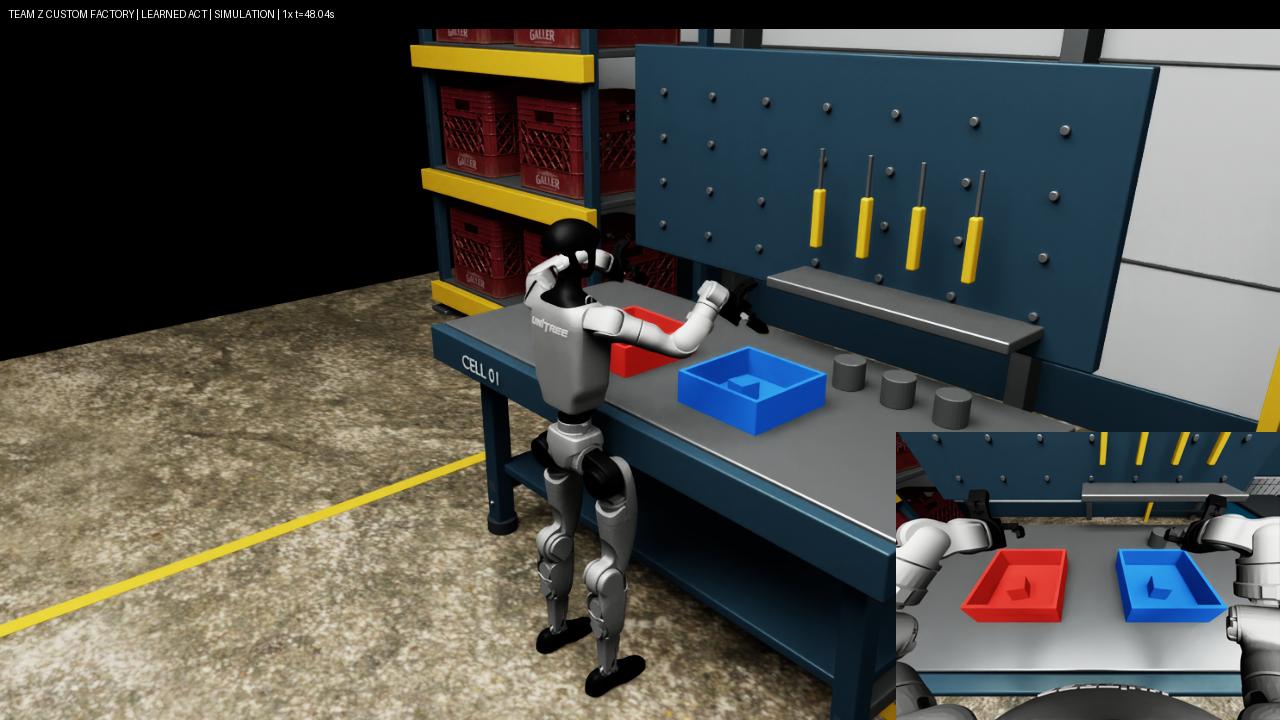
G1が独自工場でACTによる自律仕分け — 未使用配置で48/50成功
追加の当社テレオペなしでACTを学習。固定ベース・停止部品・位置ずれ±10mmのシミュレーション評価で48/50成功。等倍速動画と失敗記録を公開。
自社研究・シミュレーション
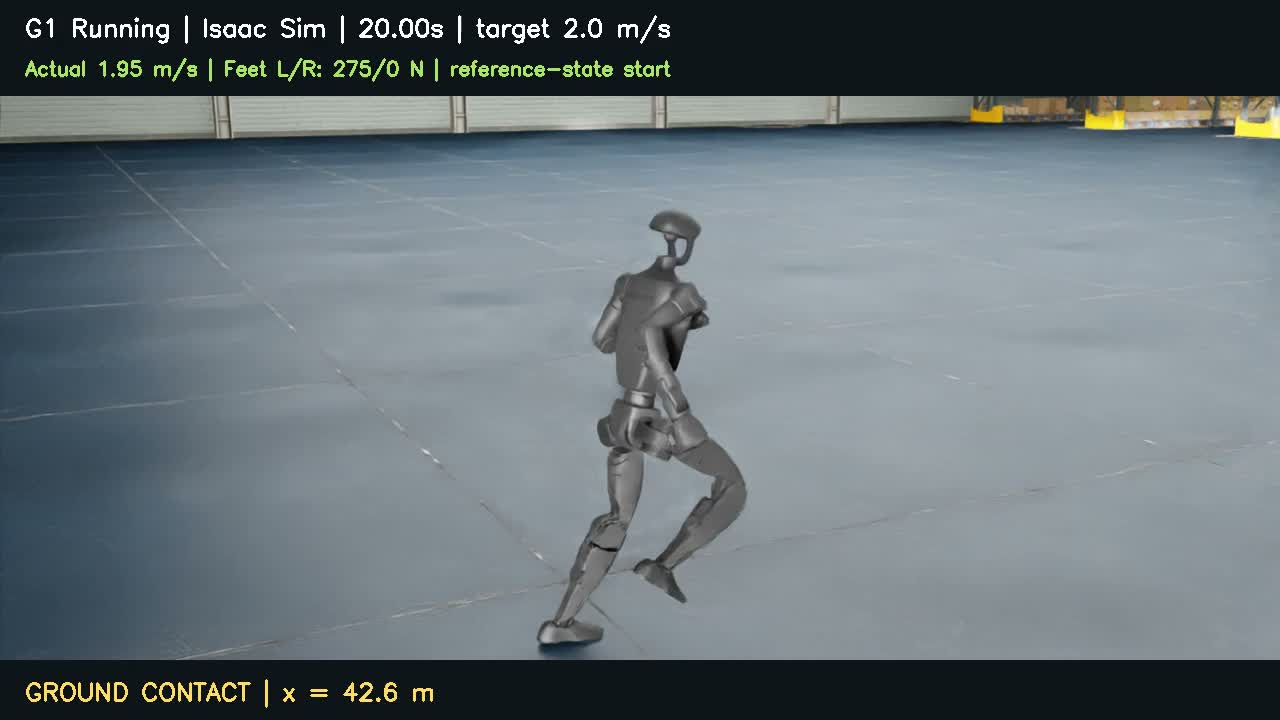
G1の公開走行ポリシーを再現し、倉庫内で長距離走行を検証
Caltechの公開モデルをIsaac Simへ統合。倉庫内の60秒走行を、速度・両足離地・転倒で評価した自社シミュレーション検証です。
シミュレーション検証。実機は未検証。
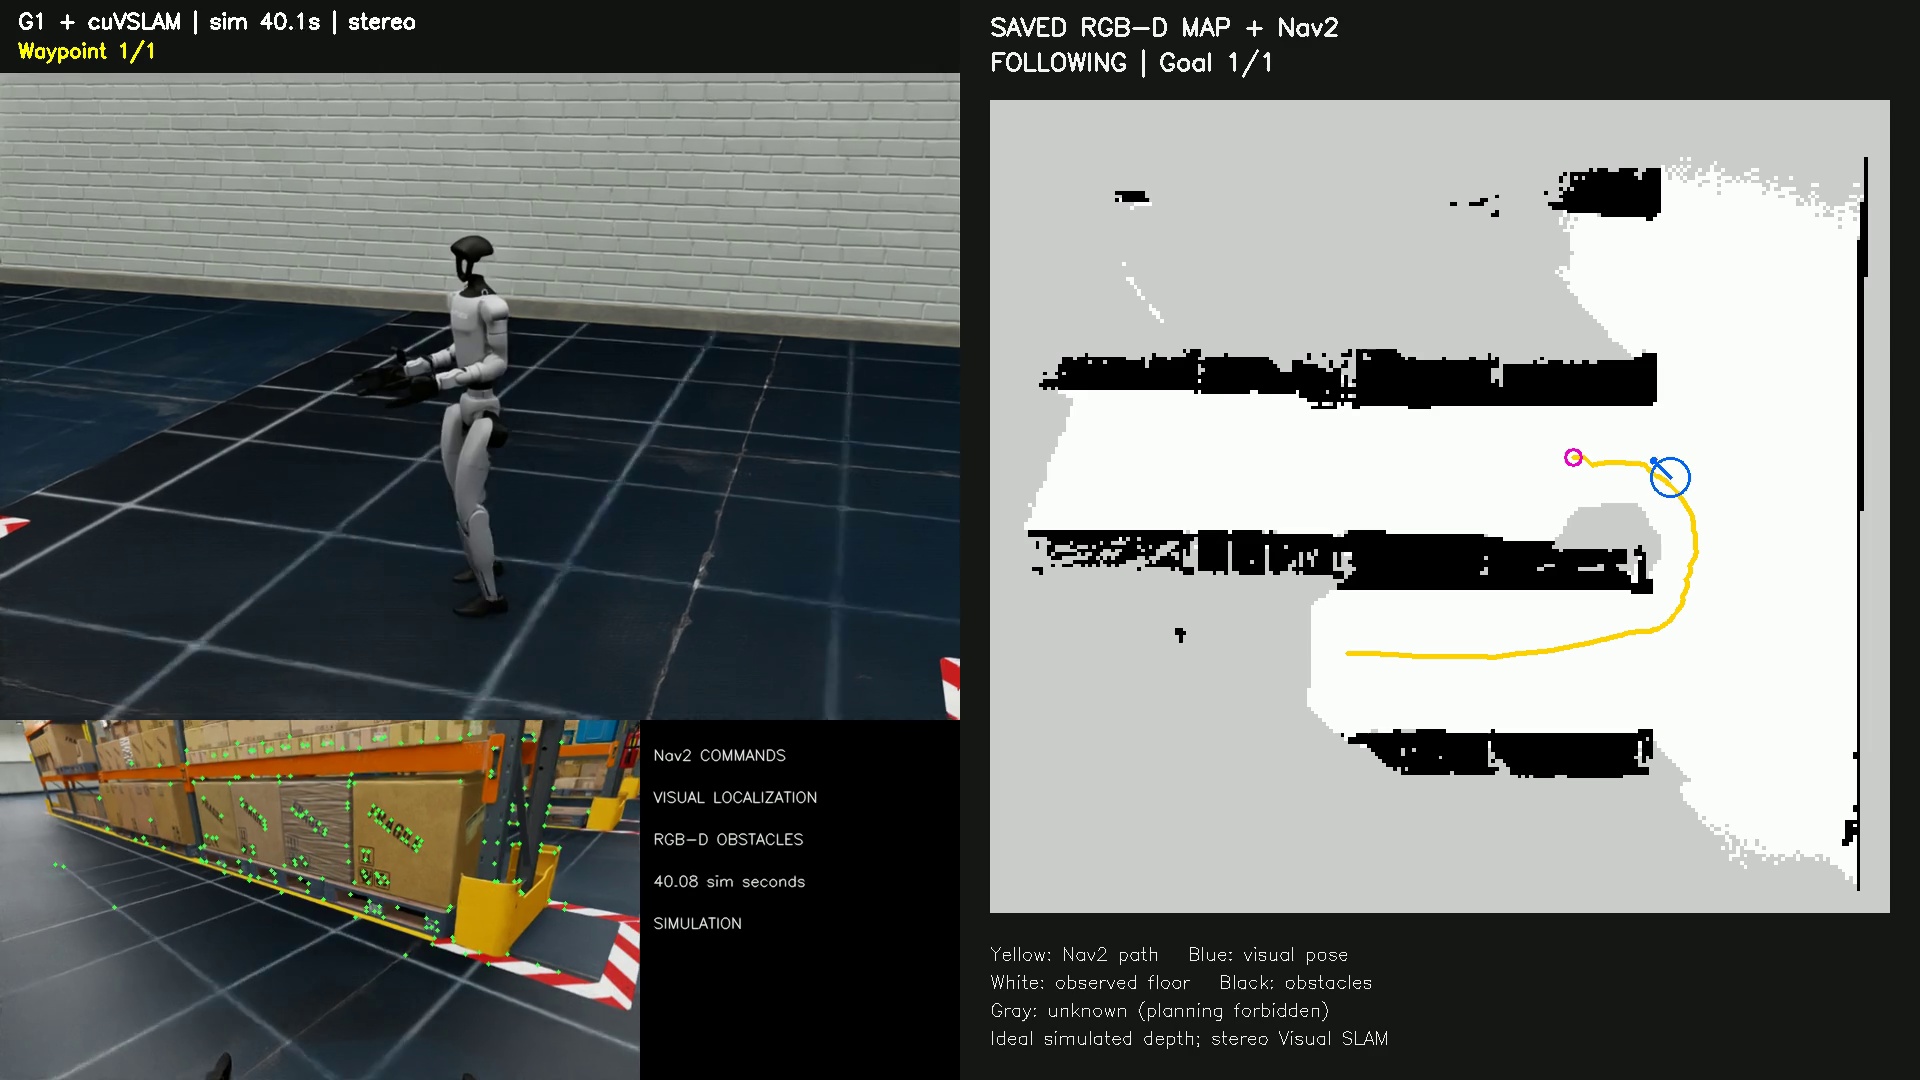
G1の視覚自己位置推定とNav2による倉庫内移動
自社シミュレーション研究。ステレオVisual SLAMと深度の通行地図を接続し、Nav2で棚を回り込んで目標へ到達・停止する構成を実装しました。
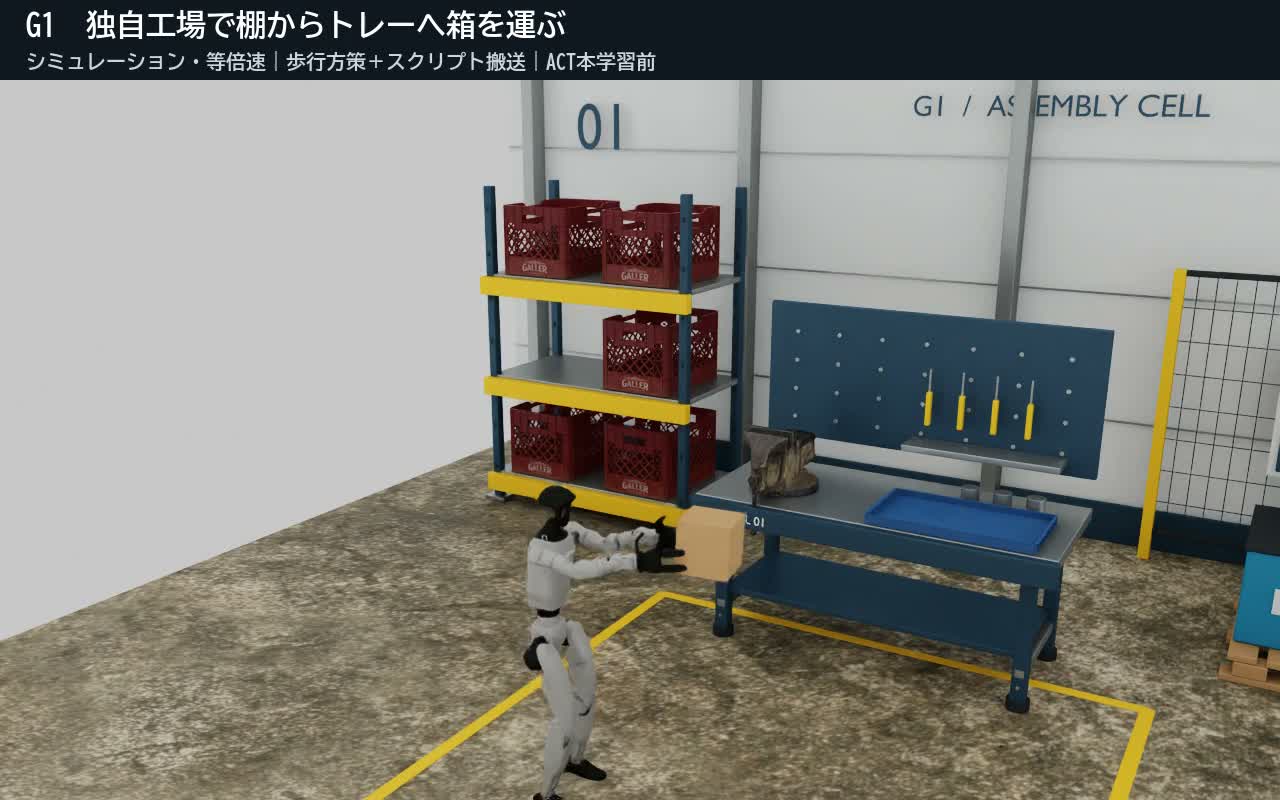
G1が独自工場で箱を運搬 — 棚から取り出し、トレーへ配置
G1が独自工場で棚から箱を取り出し、歩いてトレーへ配置。追加テレオペなしで歩行方策と両手の支持制御を統合。固定3/3、位置変更で配置1/10。シミュレーションの等倍速動画を公開。
自社研究・シミュレーション
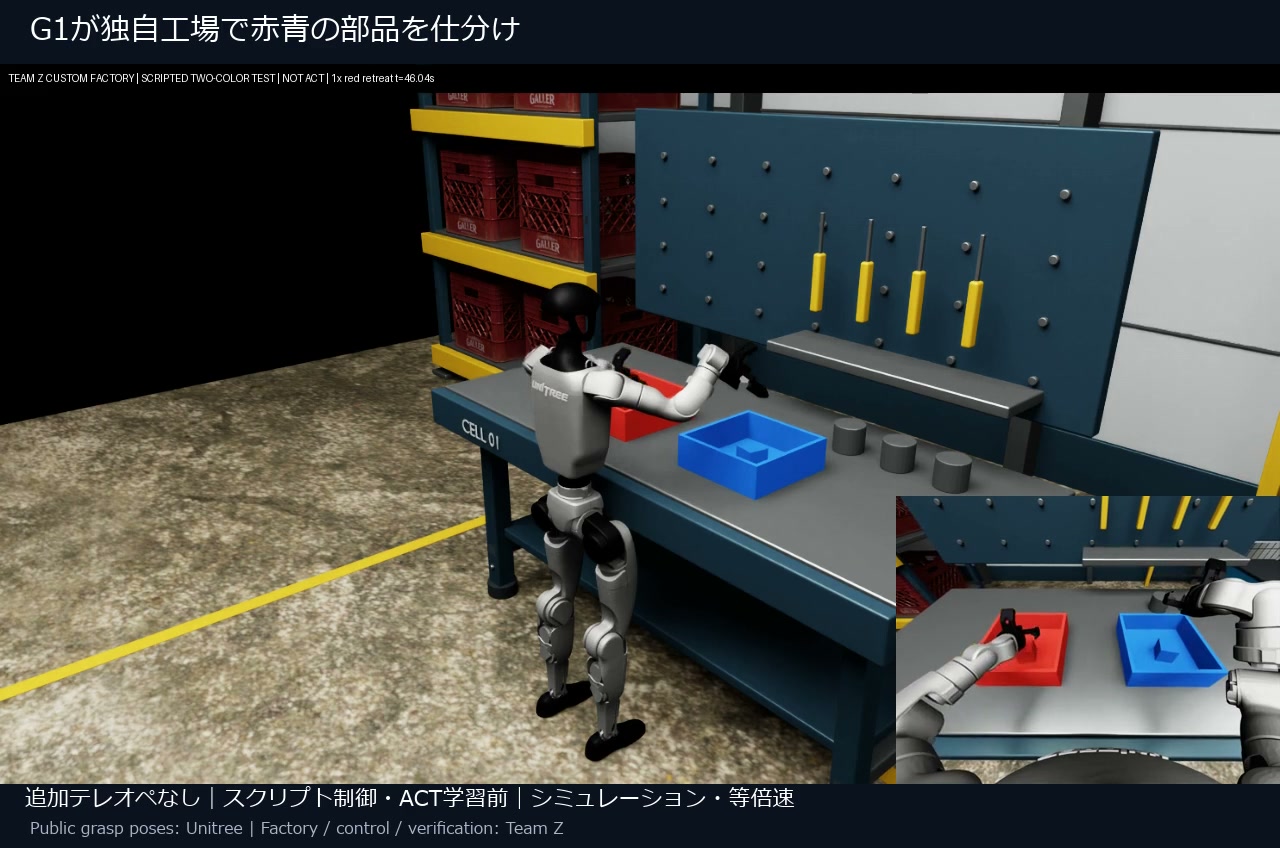
G1が独自工場で赤青の部品を仕分け — ACT学習に向けた動作検証
独自工場でG1 Dex1が赤青の部品を連続投入。追加テレオペなしで公開把持姿勢を活用したスクリプト制御の試験です。50秒の等倍速動画と検証範囲を公開。ACT学習・実機は今後。
開発チームへの参画事例
ロボット開発企業へのチーム参画
ヒューマノイドロボット開発企業の開発現場にチームで参画。ロボットの立ち上げ検証、シミュレーション環境構築、SLAM・ナビゲーション開発、デモ運用支援を担当した事例です。
自社研究・シミュレーション
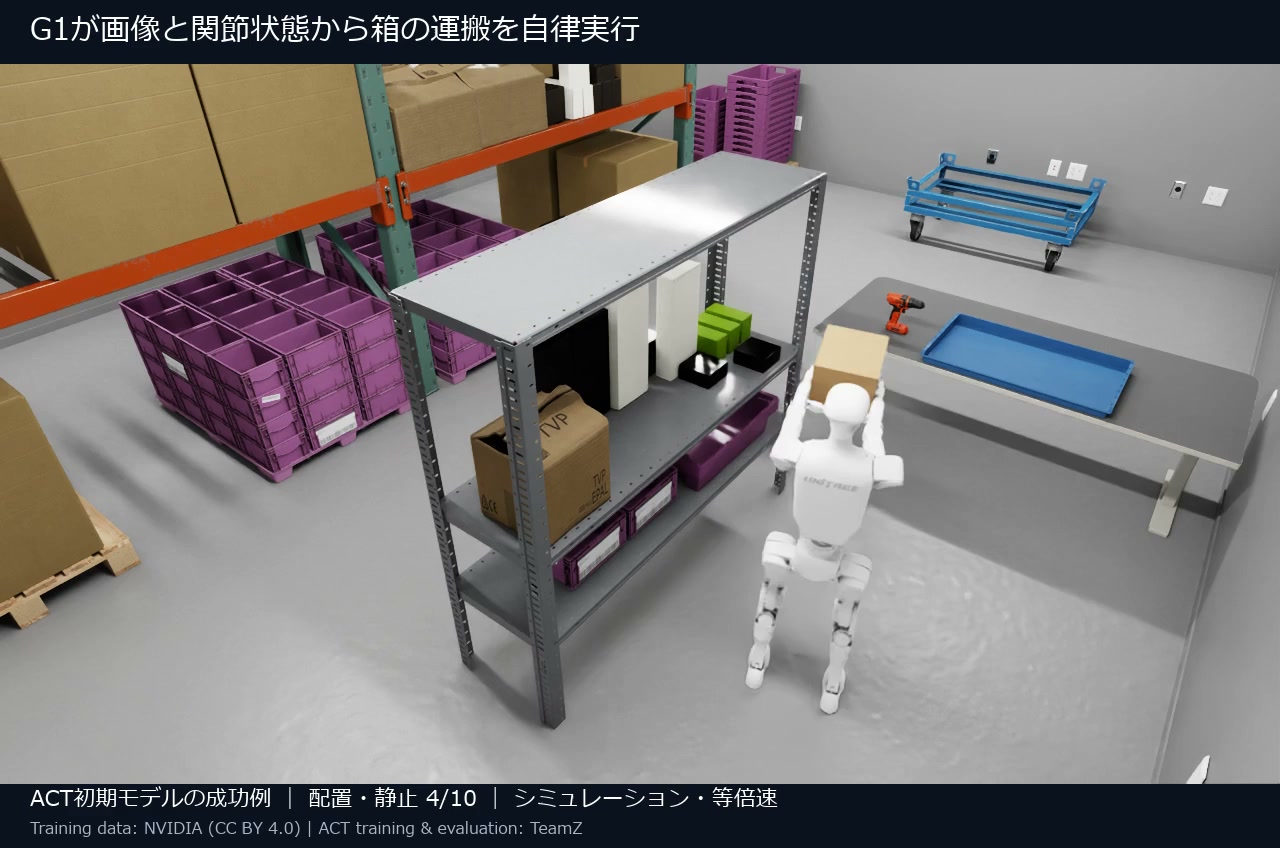
G1が画像を見て箱を運ぶ — ACT学習と自律評価
追加テレオペなしで公開データからG1のACTを学習。画像と関節状態から箱運搬を自律実行し、初期モデル4/10、追加学習モデル1/10の結果を公開。等倍速動画と目標未達を含む開発レポート。
自社研究・シミュレーション
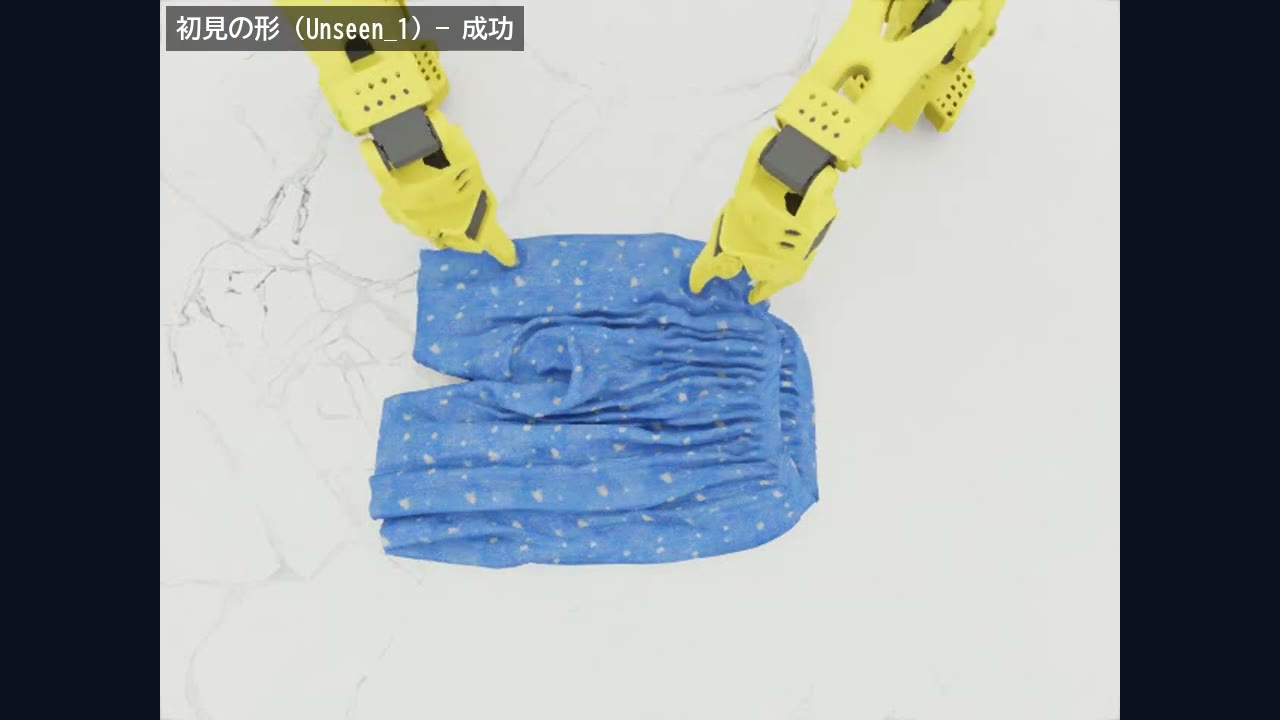
両腕ロボット 模倣学習による自律服畳み
ICRA 2026 で公開された変形物シミュレータ LeHome と公開データ(250本)から、両腕ロボット SO-ARM101 がショートパンツを半分に畳む動作を模倣学習(ACT)で獲得。テレオペ機材なし・クラウドGPU 1枚・学習2時間で、学習に出ていない服を含む 24 回の自律評価で成功率 67%(シミュレーション)。長袖トップスの多段畳み(袖を内側に折ってから半分)も同手順で 50%。
自社研究・シミュレーション
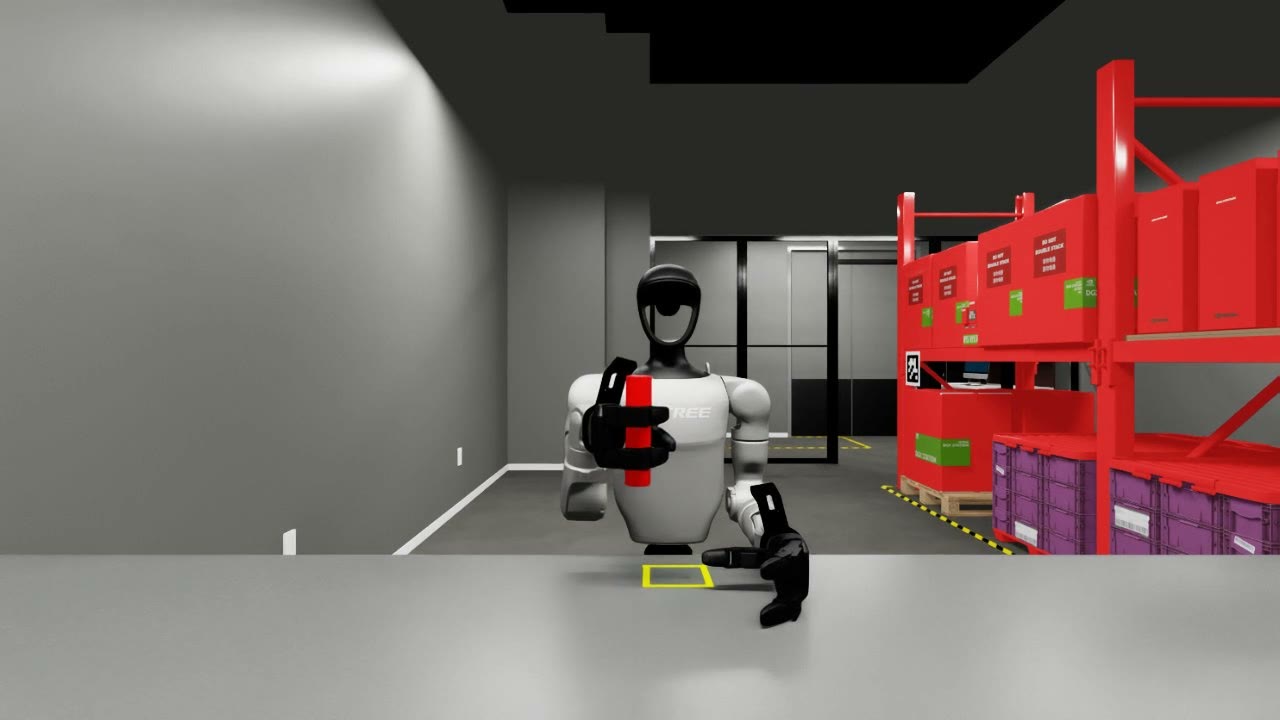
ヒューマノイドロボット 模倣学習による自律 pick & place
Unitree G1(29自由度)と3指ハンド Dex3 で、円柱ワークを掴んで指定位置に置く動作を模倣学習(ACT)で獲得。教師データはシミュレータ内で自動生成(テレオペ無し・人のデモ0本)。学習した方策は頭部カメラ映像と関節角だけを入力に自律で動作し、物体の位置情報は一切与えていません。NVIDIA Isaac Lab 上でデータ収集から学習・評価までクラウドGPU 1台で完結。ランダム位置での自律成功率 60%、把持成功率 90%(シミュレーション)。
シミュレーション検証
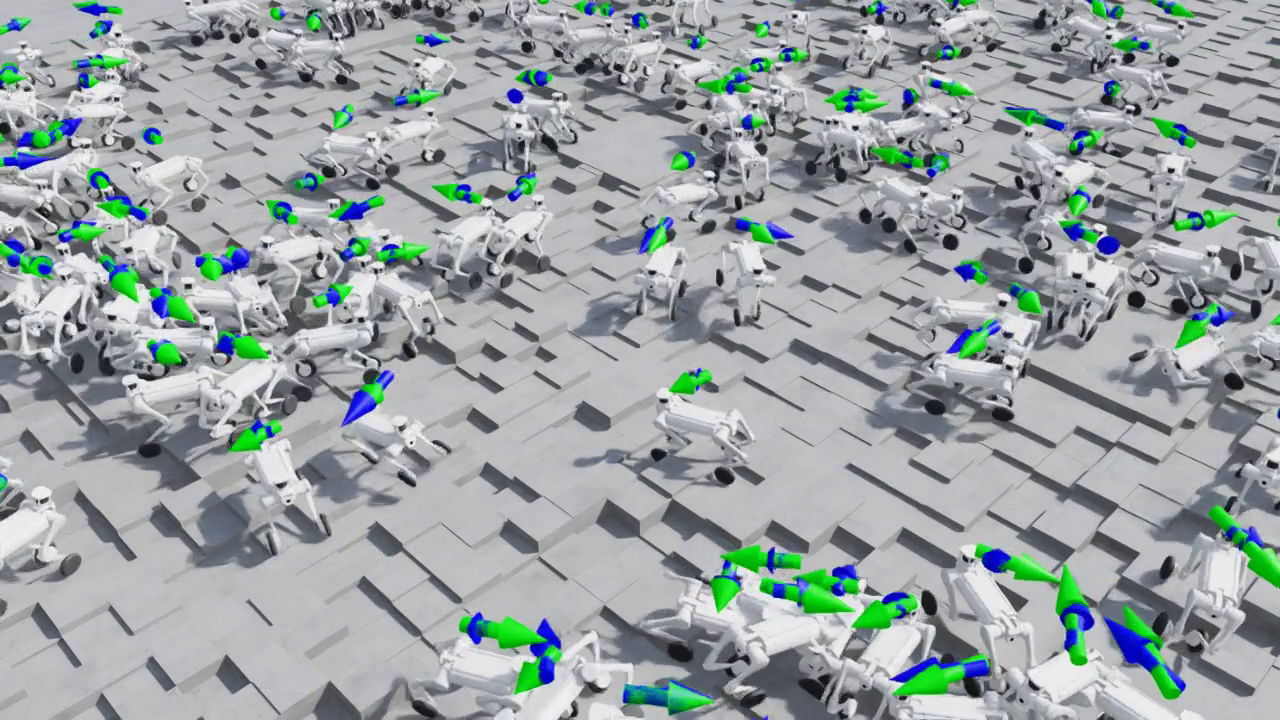
四脚ロボット 不整地歩行ポリシー開発
車輪付き四脚ロボットUnitree B2-Wを対象に、Isaac Sim上でPPOによる不整地歩行の学習を実施。脚12関節と車輪4輪を扱う学習環境の構築、報酬・観測設計、シミュレーション映像を紹介します。実機動作は本事例の検証範囲に含みません。
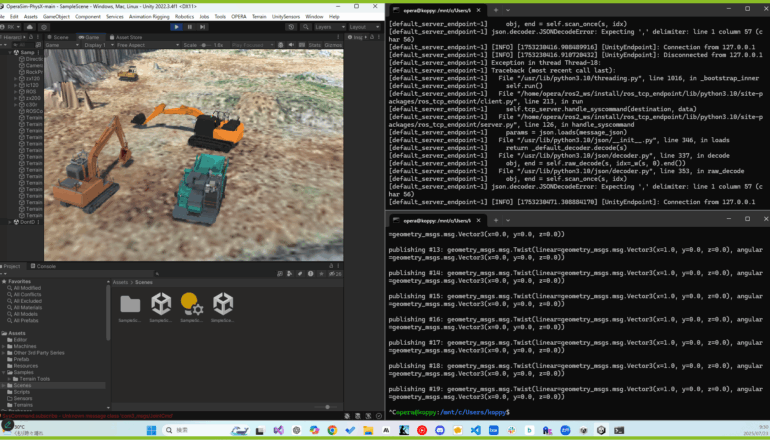
自律施工技術開発基盤「OPERA」技術評価
土木研究所が開発した自律施工技術開発基盤「OPERA」を活用した技術評価。Unityの3Dシミュレータ上で、ROS2を用いて油圧ショベルを自律的に動作させるシステムの検証を実施。
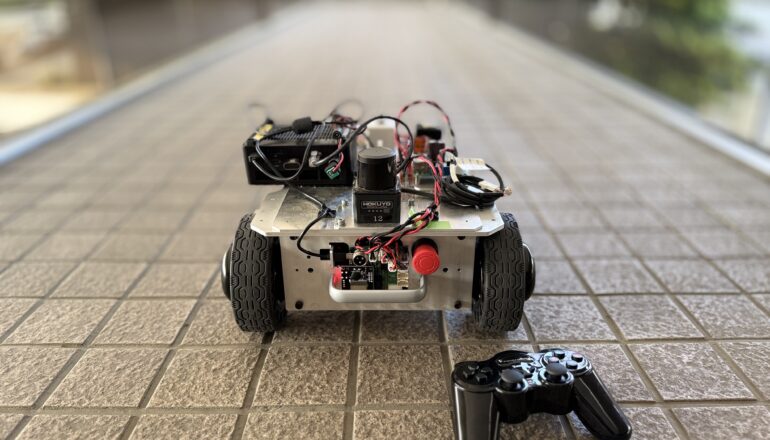
IMUによる自己位置推定精度向上検証
屋内移動ロボットにおける自己位置の正確さについて、IMU(動きや傾きを測るセンサ)の有無でどれほど違いが出るのかを比較検証。メガローバーを使用したSLAM精度向上の実証実験。