Physical AI & Robotics
ロボット開発の課題を、
具体的な実装と検証へ。
シミュレーション環境の構築、ロボット制御、動作評価に取り組みます。対象の作業と開発環境を確認し、当社が担当する範囲と評価条件を整理。小さな検証から始め、結果をもとに次の開発を検討します。
- 01
課題と担当範囲を決める
対象の作業・開発環境・評価条件を整理
- 02
小さく実装・検証する
合意した条件で動かし、結果と課題を記録
- 03
結果から次の進め方を判断
追加開発・実機検証・条件の見直し・見送り
確認できたことと残る課題を、次の判断材料に。
開発チームへの参画事例
ヒューマノイドロボット開発企業へのチーム参画
ロボットの立ち上げ検証、シミュレーション環境構築、SLAM・ナビゲーション開発、デモ運用支援。開発現場の実装・検証業務をチームで担当した事例です。
こんなお悩みはありませんか?
認識とロボット制御を接続して動作を確かめたい
ロボットに任せたい作業の成立条件を調べたい
現場を再現し、実機検証の前に課題を見つけたい
学習した動作が条件の変化に対応できるか確かめたい
仮説と検証を重ねる開発パートナーとして
ロボットメーカー、開発企業、研究開発部門と、現場課題から検証テーマをつくります。担当範囲と評価条件を共有し、環境構築・学習・動作評価を進めます。確認できたことと残る課題を、次の判断に生かします。
How to Start
共同開発で取り組むテーマ
現場の課題から、検証するテーマへ。これまでの開発・研究事例と合わせてご覧ください。
01 / 実装
認識とロボット制御をつなぎたい
センサ・制御・自己位置推定を接続し、目的の動作が成立する条件を確かめたい。
- ROS2ノード・センサ・制御の連携
- SLAM・ナビゲーションの実装
- ログを使った問題の切り分けと修正
開発現場での担当実績:立ち上げ検証、SLAM・ナビゲーション開発。
ロボットの立ち上げ・制御・動作検証 →02 / 開発環境
シミュレーション環境を整えたい
ロボットや設備を配置するだけでなく、制御の接続・実行・評価まで進めたい。
- Blender・USDによる設備や環境の構築
- Isaac Simとロボット・制御の接続
- 動作確認、映像・ログの記録
自社シミュレーション:独自工場の構築、歩行・支持制御の接続と評価。
独自工場でのG1箱搬送 →03 / 検証
学習した動作の再現性を確かめたい
データとモデルを接続し、条件を変えたときの成功率や失敗の原因を調べたい。
- 学習データの整備とモデル・制御の接続
- 条件を変えた動作評価と失敗の記録
- 結果をもとにした実装の改善
自社シミュレーション:データ変換・学習・評価。失敗を含む結果を公開。
G1のACT学習と自律評価 →検証テーマと進め方
対象の作業と成功条件、利用できる設備やデータを整理し、検証範囲と進め方を提案します。期間・体制・費用は個別に確認します。
立ち位置
お客様のロボットと開発環境を確認し、ソフトウェア・学習・検証の担当範囲を整理します。常駐・リモートの対応可否は、実機の場所と開発要件に合わせて確認します。
Technical Exploration
技術検証・実験の記録
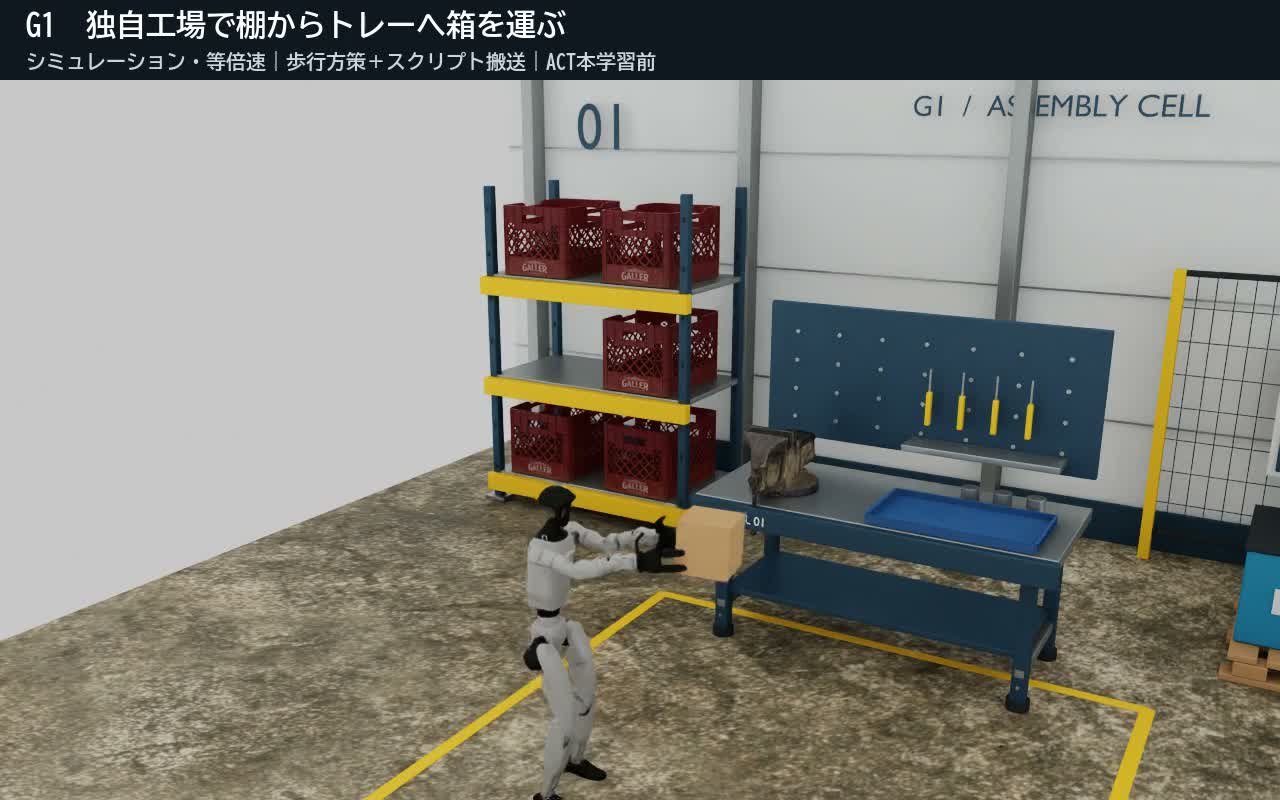
G1の箱搬送 — 独自工場で歩行と両手支持を統合
Unitree G1 / Isaac Sim / 歩行・操作制御
G1が独自工場で棚から箱を取り出し、歩いてトレーへ配置。追加テレオペなしで歩行方策と両手の支持制御を統合。固定3/3、位置変更で配置1/10。シミュレーションの等倍速動画を公開。
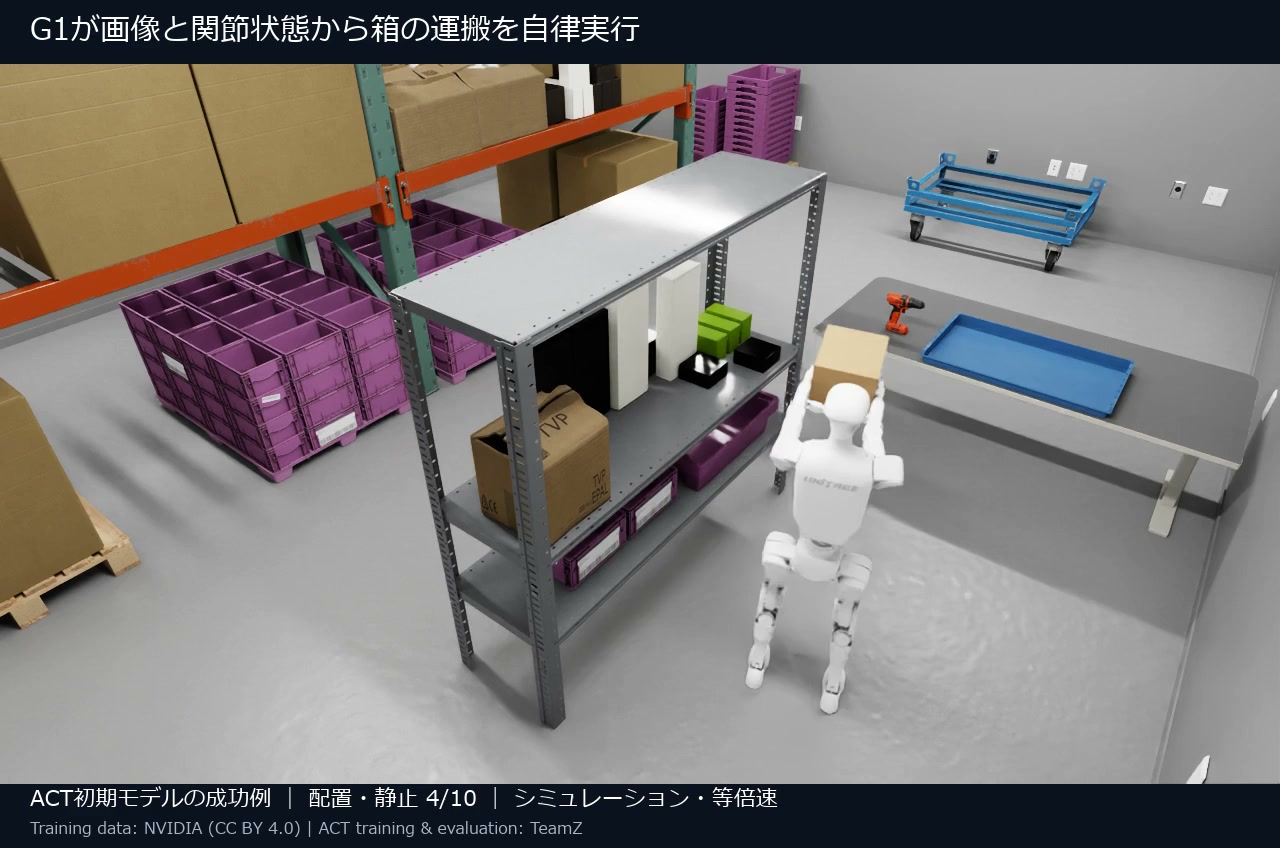
G1の箱運搬 — ACT学習と自律評価
Unitree G1 / Isaac Lab-Arena / ACT
公開データからACTを学習し、画像と関節状態で箱運搬を自律実行。配置・静止は初期4/10、追加学習1/10。成功例の等倍速映像と未達の課題を公開。
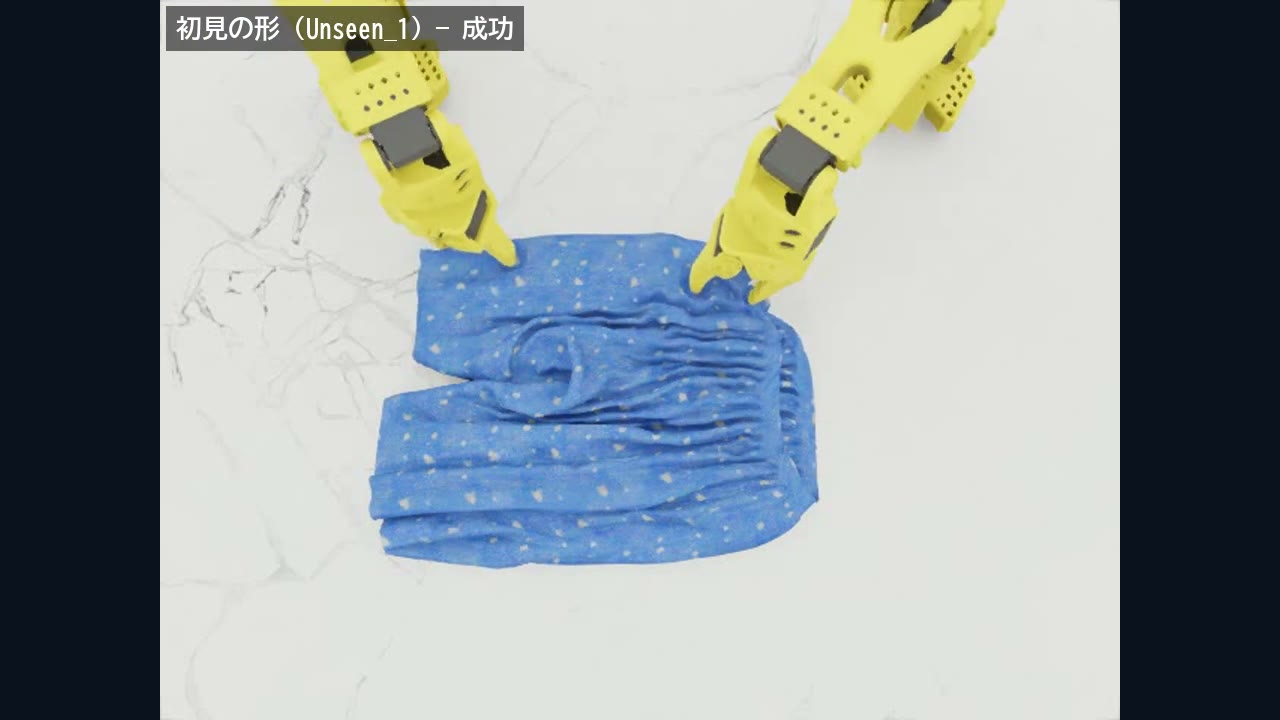
両腕ロボット 模倣学習による自律服畳み
SO-ARM101 ×2 / LeHome
ICRA 2026 公開の変形物シミュレータ LeHome と公開データから、ショートパンツを畳む動作を ACT で獲得。テレオペ無し・GPU 1枚・学習2時間で自律成功率 67%、長袖トップスの多段畳みは 50%(シミュレーション)。
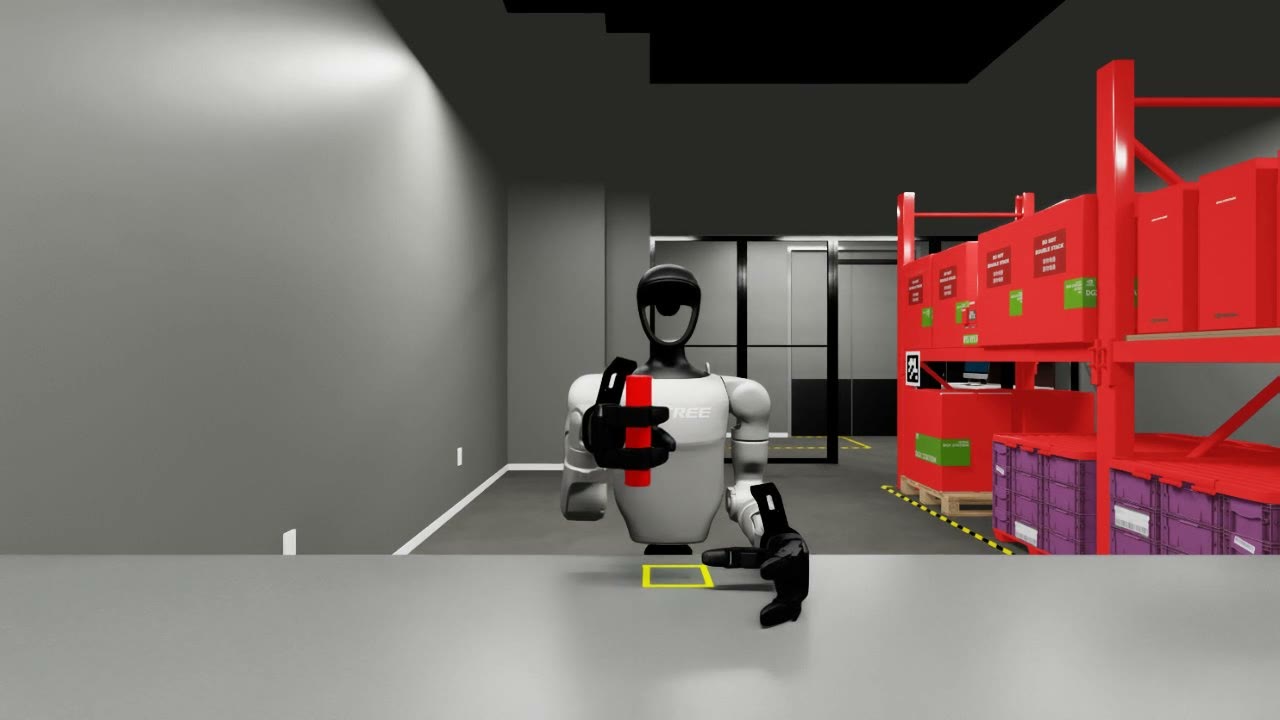
ヒューマノイド 模倣学習による自律 pick & place
Unitree G1 + Dex3
3指ハンド Dex3 を装着した G1 に、円柱ワークの pick & place を模倣学習(ACT)で獲得。教師データはテレオペ無しで自動生成。頭部カメラと関節角のみを入力に、ランダム位置で自律成功率 60%(シミュレーション)。
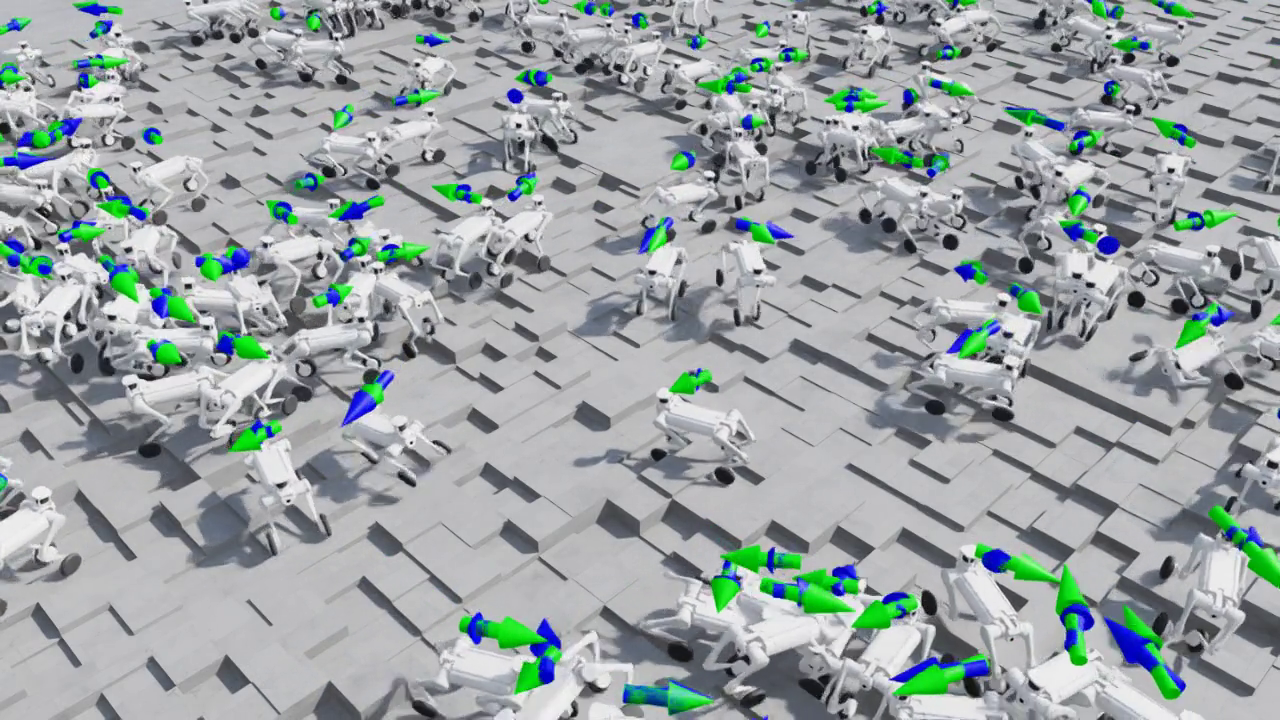
四脚ロボット歩行ポリシー強化学習
Unitree B2-W
Isaac SimとIsaac Labを用いて、不整地対応の16DOF歩行ポリシーをPPOで学習。シミュレーション環境で安定歩行を実現。
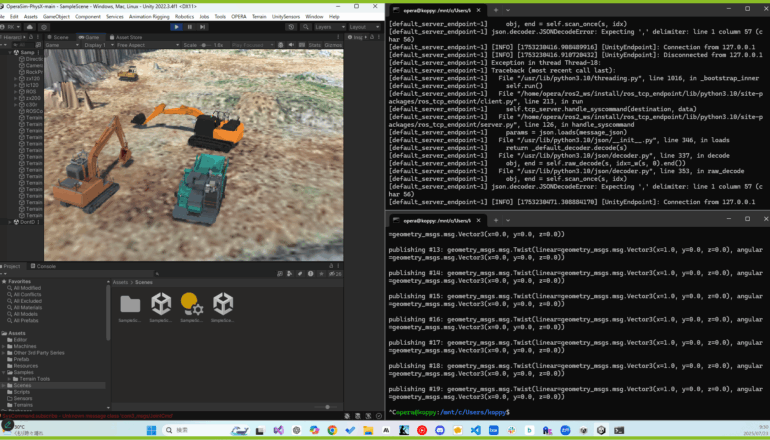
自律施工技術「OPERA」技術評価
油圧ショベル自律制御
国土交通省の自律施工技術基盤「OPERA」に対応した油圧ショベルの自律制御システムを技術評価。ROS2とUnityの連携で検証。
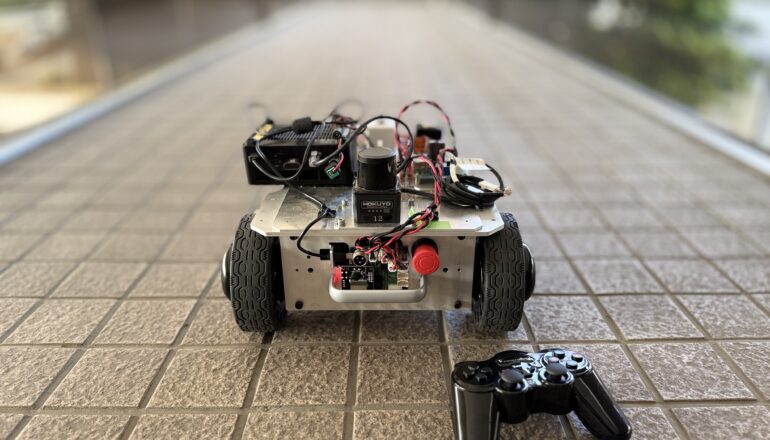
IMUによるSLAM精度向上検証
メガローバー
メガローバーを用いたSLAM精度の向上を目的に、IMUセンサーとLiDARの統合による自己位置推定の実証実験を実施。
Use Cases
活用シーン
自律移動ロボット(AMR)
工場や倉庫での自律搬送ロボット、清掃ロボットなどの開発支援
- AGV / AMR開発
- SLAM・経路計画・障害物回避
- フリート管理システム
建設・インフラ
建設機械の自律化、Digital Twinによる施工シミュレーション
- 自律施工システム
- デジタルツイン検証
- 遠隔操作システム
ヒューマノイドロボット
ヒューマノイド・四脚歩行ロボットの制御ソフトウェア開発
- 歩行制御・バランス制御
- Sim-to-Real(シミュレーション→実機転移)
- VLAモデルによるタスク学習
Tech Stack
対応技術
ROS2開発
Robot Operating System 2を活用したロボットソフトウェア開発
SLAM / Nav2
自己位置推定と環境地図作成による自律ナビゲーション(AMR対応)
Sim-to-Real / Digital Twin
Isaac Simによる環境構築・評価と、実機への接続を見据えたソフトウェア開発
VLA / 模倣学習
学習データの整備、モデルと制御の接続、シミュレーションでの動作評価
Next Step
共同開発の進め方
対象の作業や設備、検証したいことをお知らせください。
課題と担当範囲を決める
対象の作業・設備・開発環境を伺い、当社の技術で取り組めるテーマか確認します。担当範囲、評価条件、期間・費用を整理します。
小さく実装・検証する
合意した範囲で環境構築や制御の実装を進め、決めた条件で動作を評価します。結果と課題を記録し、うまく動かない場合は原因を調べます。
結果から次の進め方を判断する
確認できたこと、未解決の課題、次に変える条件を共有します。追加開発や実機検証に進むか、条件を見直すか、見送るかを相談します。
FAQ
よくある質問
Qどのような契約で参画しますか?
準委任での継続的な開発参画を提供します。担当業務、体制、稼働量、期間、費用を確認してから契約内容を取り決めます。
Q何名から、いつ参画できますか?
必要なスキルと役割、希望する稼働量・開始時期をお知らせください。対応できる体制と時期を確認してご提案します。
Q費用はどのように決まりますか?
担当業務、必要なスキル、人数、月ごとの稼働量、参画期間をもとにご提示します。機材や検証環境の費用が必要な場合は、負担範囲も事前に確認します。
Q常駐・リモートのどちらですか?
実機を扱う場所、セキュリティ要件、担当業務を伺い、常駐・リモートの対応可否と組み合わせを個別に確認します。
Q要件が変わる開発でも参画できますか?
開発状況に合わせて優先順位と担当タスクを確認し、実装・検証を進めます。役割や稼働量の変更が必要な場合は、体制と条件を改めて調整します。
Q実機や検証環境は誰が用意しますか?
対象ロボット、利用できる実機・データ・開発環境、検証場所を参画前に確認します。ソフトウェア開発と学習・検証環境のどこを担当するか、役割を明確にします。