岩の位置が変わったら、走る経路も変わる。月面を想定した仮想環境で、ローバーが周囲を観測し、岩を避け、観測地点へ向かうデモを作りました。停車後は観測装置を下げて収納し、次の地点へ進みます。
LUPEXの公開情報を参考に、外観モデルと地形を当社で制作し、Isaac Sim上で認識・経路計画・動作制御を接続しました。当社の自主制作で、JAXAの依頼・監修によるものではありません。実機や月面での性能を検証したものでもありません。
岩の配置を変え、同じコードで走らせる
2つの条件で変えたのは岩の左右の配置です。認識・経路計画・制御のコードと設定は同じものを使いました。岩の正解座標を認識器へ渡さず、車載視点の深度画像から、地面より高い部分を障害物として取り出しています。
検出した障害物と車体の大きさを考慮して通れる領域を求め、A*という経路探索の方法で目標地点への道筋を計算します。配置の変更に応じて、回り込む方向も変わりました。
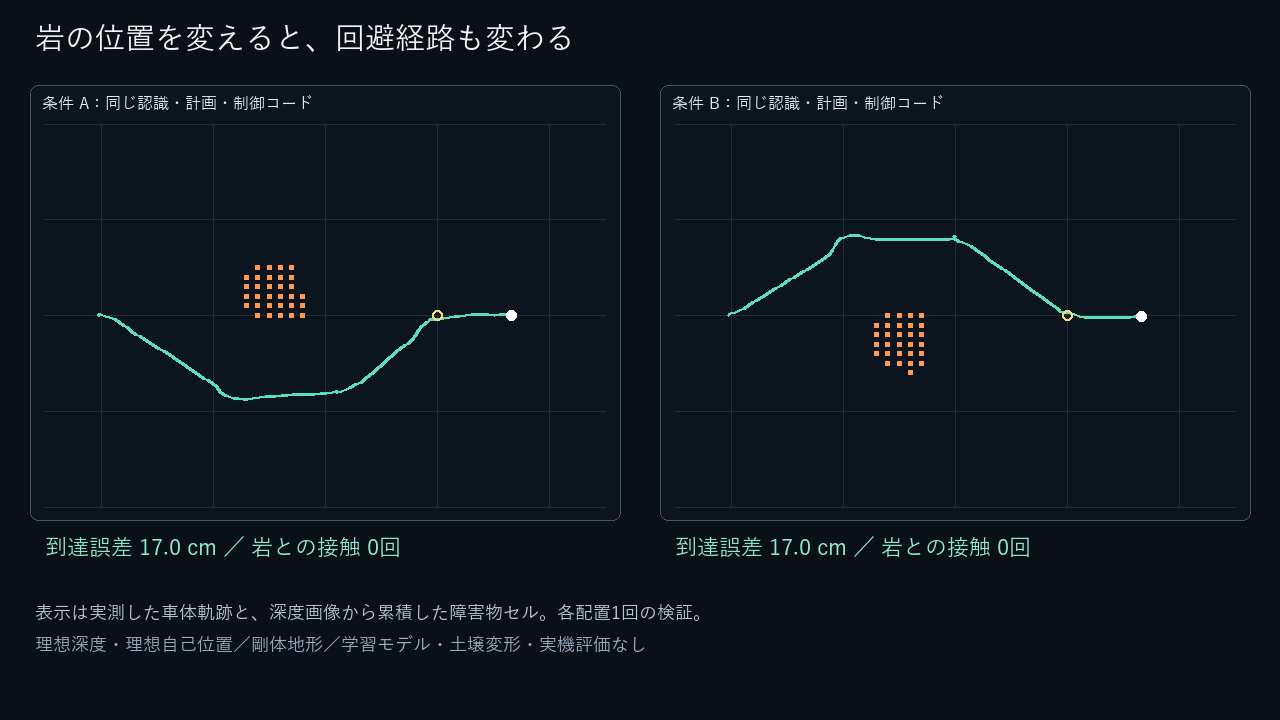
今回の最終確認は各条件1回です。両方で移動・停車・装置の下降と収納・次の地点への移動を完了し、記録された岩との接触は0回。観測地点への到着判定時の目標点距離は、どちらも約17cmでした。この2試行から一般的な成功率や実機の位置精度は示せません。
装置の下降は、観測の準備まで
停車したらドリル形状の装置を下げ、地表の約2.5cm上で保持してから収納します。車体と装置はシミュレーションの剛体・関節として動いていますが、地面を掘る処理は含んでいません。試料採取や水の検出を実行した映像ではありません。
今回の検証条件
深度画像はシミュレーターが生成する無雑音の距離情報で、自己位置もシミュレーター内の理想値を使っています。実際のカメラ画像からの距離推定やSLAMは含みません。障害物の認識と経路計画は幾何的な処理で、学習AIやVLAを使った制御ではありません。
地形は独自に作成した剛体です。砂の変形・沈み込み・掘削、真空・温度・放射線などは評価していません。未知の崖や穴を含む任意の地形での安全性も未検証です。LUPEXの外観を参考にしたモデルであり、JAXA提供CADや実機のデジタルツインではありません。
仮想環境で試したい動作があれば
今回つないだのは、環境の構築、センサー出力、障害物の認識、経路計画、機体の動作、結果の記録です。ロボットの形状や作業に合わせて、こうした検証環境を開発する業務をご相談いただけます。
障害物の配置を変えたときの動きや、移動から作業への切り替えなど、確認したい条件から一緒に整理します。実機との比較を行う場合は、基準データ・測定方法・データを取得する担当を確認してから、評価の範囲を決めます。開発・検証の相談はこちら。